

Liquid Instrument 强大的多仪器模式适用于 Moku:Go、Moku:Lab 和 Moku:Pro。Moku:Go 配备两个可配置的仪器插槽,可用于创建您自己的混合信号测试台。同时使用两台仪器可以为这款便携式设备解锁新的应用,并使其更易于设置和探索更先进的系统和概念。
Moku:Go
 Moku:Go 在一台高性能设备中结合了 15 多种实验室仪器,具有 2 个模拟输入、2 个模拟输出、16 个数字 I/O 引脚和可选的集成电源。
任何熟悉控制系统的人都必须使用这套基本设备:设备、控制器、软件或硬件接口以及电源。 这些中的每一个通常都是一个单独的盒子,必须针对当天的重点项目进行设置和控制。
如果您可以将所有这些设备组合成一个设备会怎样? 这就是 Moku:Go 的目的; 简化实验室工作区和工作流程,让学生可以更专注于应用他们在课堂上学到的理论,而不是浪费宝贵的实验室时间来设置多件设备。
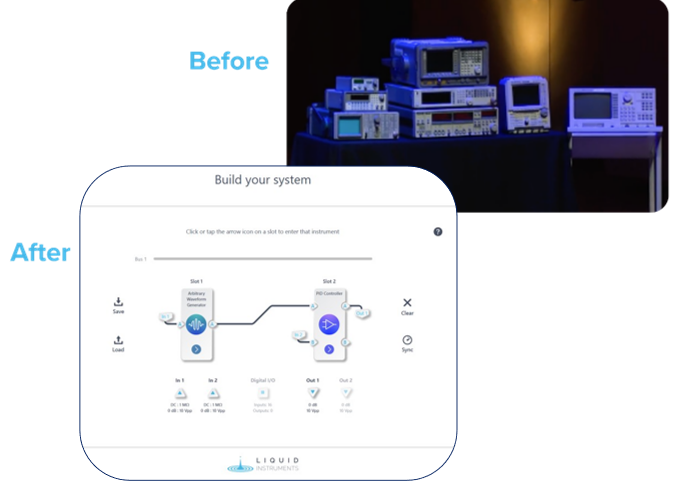
什么是多仪器模式?
新增多仪器模式后,用户能够用更少的设备完成更多工作。轻松访问数字 PID 控制器、对控制系统进行完整的端到端频率响应特性分析,以及轻松可重复的动态输入响应测试,这些只是多仪器模式带来的工作流程改进中的一小部分。让 PID 控制器和频谱分析仪等难以获取的设备普及化,意味着更多学生可以接触这些仪器,并充分利用他们的实验时间。本文将详细介绍一些利用 Moku:Go 多仪器模式简化 PID 控制器教学流程、让学生更容易掌握控制系统的用例。
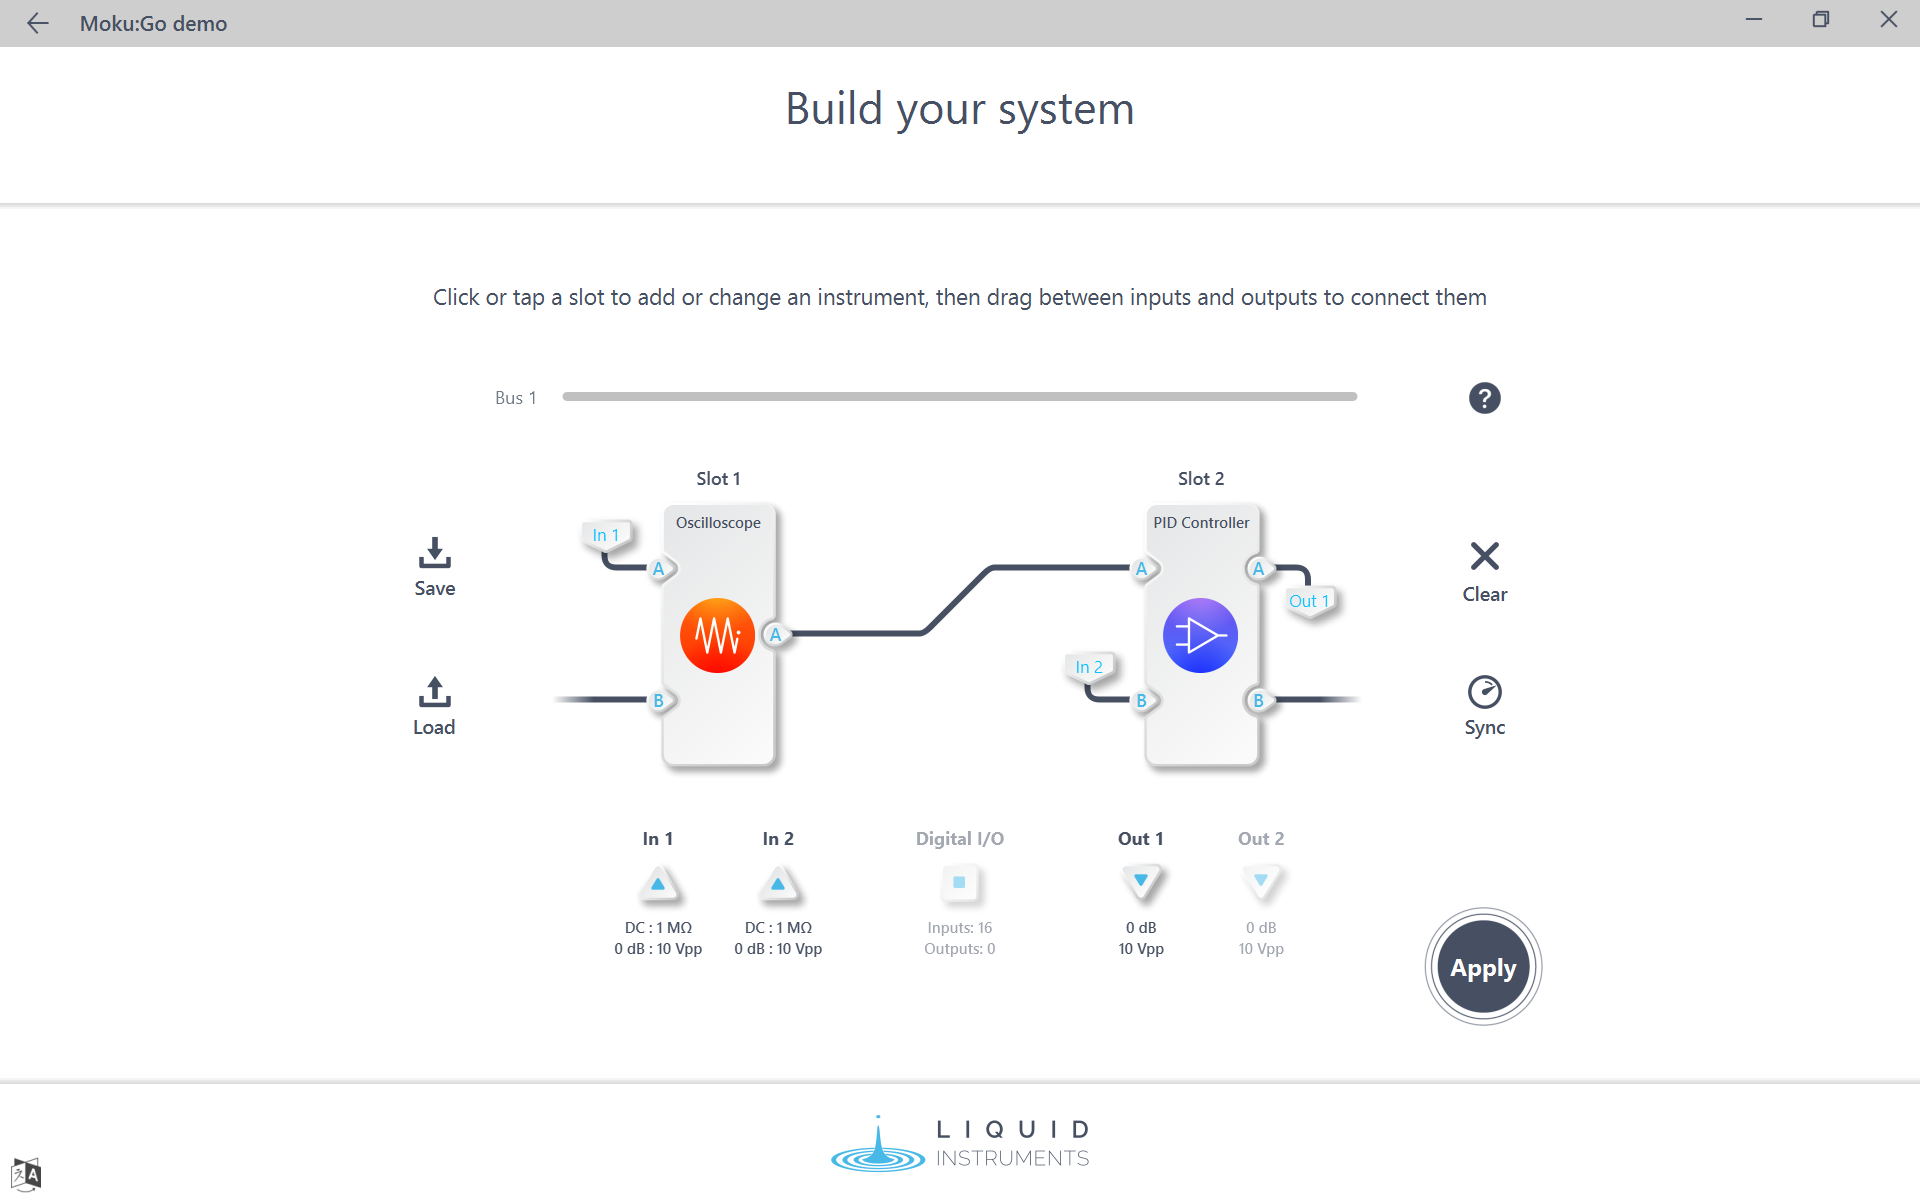
图 1. 多仪器模式用户界面
使用数字滤波器盒改善嘈杂的传感器
在设计控制系统实验室时,必须确定所需的传感器类型。无论是红外传感器、加速度计还是麦克风,这些传感器都具有多种不同的功能和价格。通常,控制实验室会使用中等质量的传感器,希望它们能在实验室中使用几年,并为学生提供足够的实践经验,使他们能够操作任何质量的传感器。价格较低的传感器往往具有较差的高频噪声,而PID控制器的微分项会放大这种噪声,从而限制了简单PID控制器所能施加的阻尼。借助多仪器模式和数字滤波器盒,现在可以在将传感器信号发送到控制器之前对其进行预滤波。这意味着可以使用更便宜的传感器,从而降低大学和学生的实验室成本。通过滤除这些低质量传感器中的噪声,可以获得更高的系统稳定性,同时还可以在PID控制器中使用更大的微分增益。
图 2. 数字滤波器盒和 PID 控制器 MiM 配置

图 3. 60 Hz 电源频率的陷波
记录动态输入,以便轻松重复工厂测试和控制器调整
控制系统在电子领域扮演着重要角色,而为工厂设计PID控制器可能是一项艰巨的任务。借助多仪器模式,Moku:Go现在可以作为数字PID控制器测试系统。Moku:Go的任意波形发生器(AWG)允许用户加载自定义波形,这些波形可以通过多种方式获得,从而为PID控制器提供易于重复的动态输入。一种方法是直接上传包含波形定义点的.csv或.txt文件。例如,这些波形可以通过仿真生成,也可以由用户手动输入。另一种方法是使用Moku:Go的数据记录器记录输入信号,将其导出到文本文件,然后将该文件上传到AWG。
图 4. 记录自定义输入信号的数据记录器

图 5. 载入 AWG 的自定义输入信号

图 6. 任意波形发生器和 PID 控制器

图 7. PID 控制器界面
用 Moku Cloud Compile 取代昂贵的植物
自定义仪器,现在可用于 Moku:Go,是一个基于浏览器的 FPGA 编程平台,允许用户将自定义 DSP 直接部署到 Moku 硬件上。 这可用于模拟大型或昂贵的工厂,模仿质量弹簧阻尼系统、巡航控制,甚至是工业电力系统。 结合 MCC 和 MiM,学生可以使用真实示例和离散信号执行黑盒测试和 PID 调整,而不是被迫进入纯模拟实验室。
图 8. PID 控制器和云编译