请更新您的浏览器。 为了获得最佳的 Liquid Instruments 使用体验,请将 Chrome、Edge、Firefox 或 Safari 更新到最新版本。 更新 Microsoft Edge.
液体仪器标志
产品
硬件平台
Moku:Delta
Moku:Delta
全新发布
用于高级设计和验证
Moku:Pro
Moku:Pro用于多种测试和测量
Moku:Lab
Moku:Lab用于实验研究实验室
Moku:Go
Moku:Go用于快速测试和调试
比较硬件
比较硬件横向比较所有 Moku 硬件
技术
GenInst Studio
全新发布
生成个性化工具
仪器功能高度集成触手可及的专业仪器设备
神经网络集成了 基于 FPGA 的神经网络仪器
多仪器并行模式组合仪器功能以创建自定义测试系统
Moku Compile编码、编译和部署到 Moku 的 FPGA 上
软件
MokuOS下载适用于 Windows、macOS、iPadOS 和 VisionOS 的 Moku 应用
APIsPython、MATLAB、LabVIEW
实用工具用于文件转换的命令行和图形工具
仪器功能
信号分析
示波器
频谱分析仪
频率响应分析仪
锁相放大器
相位表
逻辑分析仪/码型发生器
时间间隔与频率分析仪
数据记录器
信号生成
波形发生器
任意波形发生器
信号控制与调理
PID 控制器
数字滤波器
FIR 滤波器生成器
激光锁频/稳频器
自定义与其他功能
GenInst Studio
全新发布
高速信号采集记录回放仪(Gigabit Streamer)
Moku Compile
神经网络
多仪器并行模式
实时数学
全新发布
应用
光学与光子学
显微镜和光谱学
光子计数
量子光学
航空航天和国防
A&D仪器
器件测试
自动化测试
半导体测试
控制系统和伯德图分析
MEMS 系统测试
AI 和机器学习
生成式仪器
全新发布
神经网络
教育服务提供商
教育与研究
相关资源
应用笔记
博客
客户案例
相关课程
指南
产品文档
资讯观点
网络研讨会
白皮书
支持
关于我们
联系我们
关于我们
领导团队
合作伙伴
公司动态
媒体中心
活动日程表
加入我们
商店
0
获取报价 立即购买
MokuOS 4.4 版本现已发布。立即更新,体验人工智能生成的仪器界面、实时数学信号运算等更多功能。 了解更多
博客

使用单位阶跃响应调整数字 PID 控制器

了解使用单位阶跃响应法调整实时数字 PID 控制器时从何处入手

2025 年 2 月 27 日

    本博客提供了使用单位阶跃响应法调整数字 PID 控制器的实用指南,利用实时反馈和示波器可视化进行有效调整。

    反馈和控制回路指南探索 PID 控制器

    当调整数字 PID控制器,您可以在增益图上以交互方式调整参数,并在嵌入式 示波器。这使得实验性地调整控制器比传统 反馈系统,并且需要用户进行更少的计算。有关频域控制的详细指南,请阅读我们的 应用笔记.
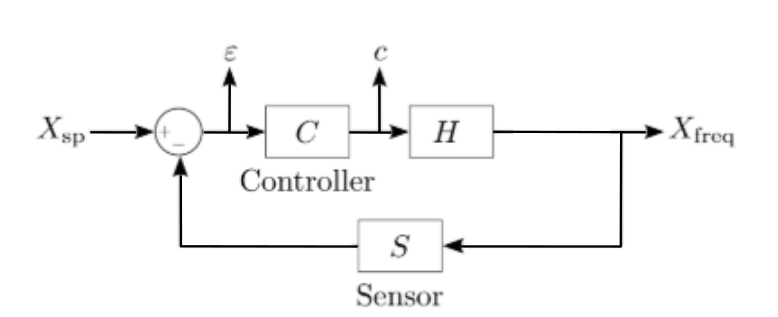
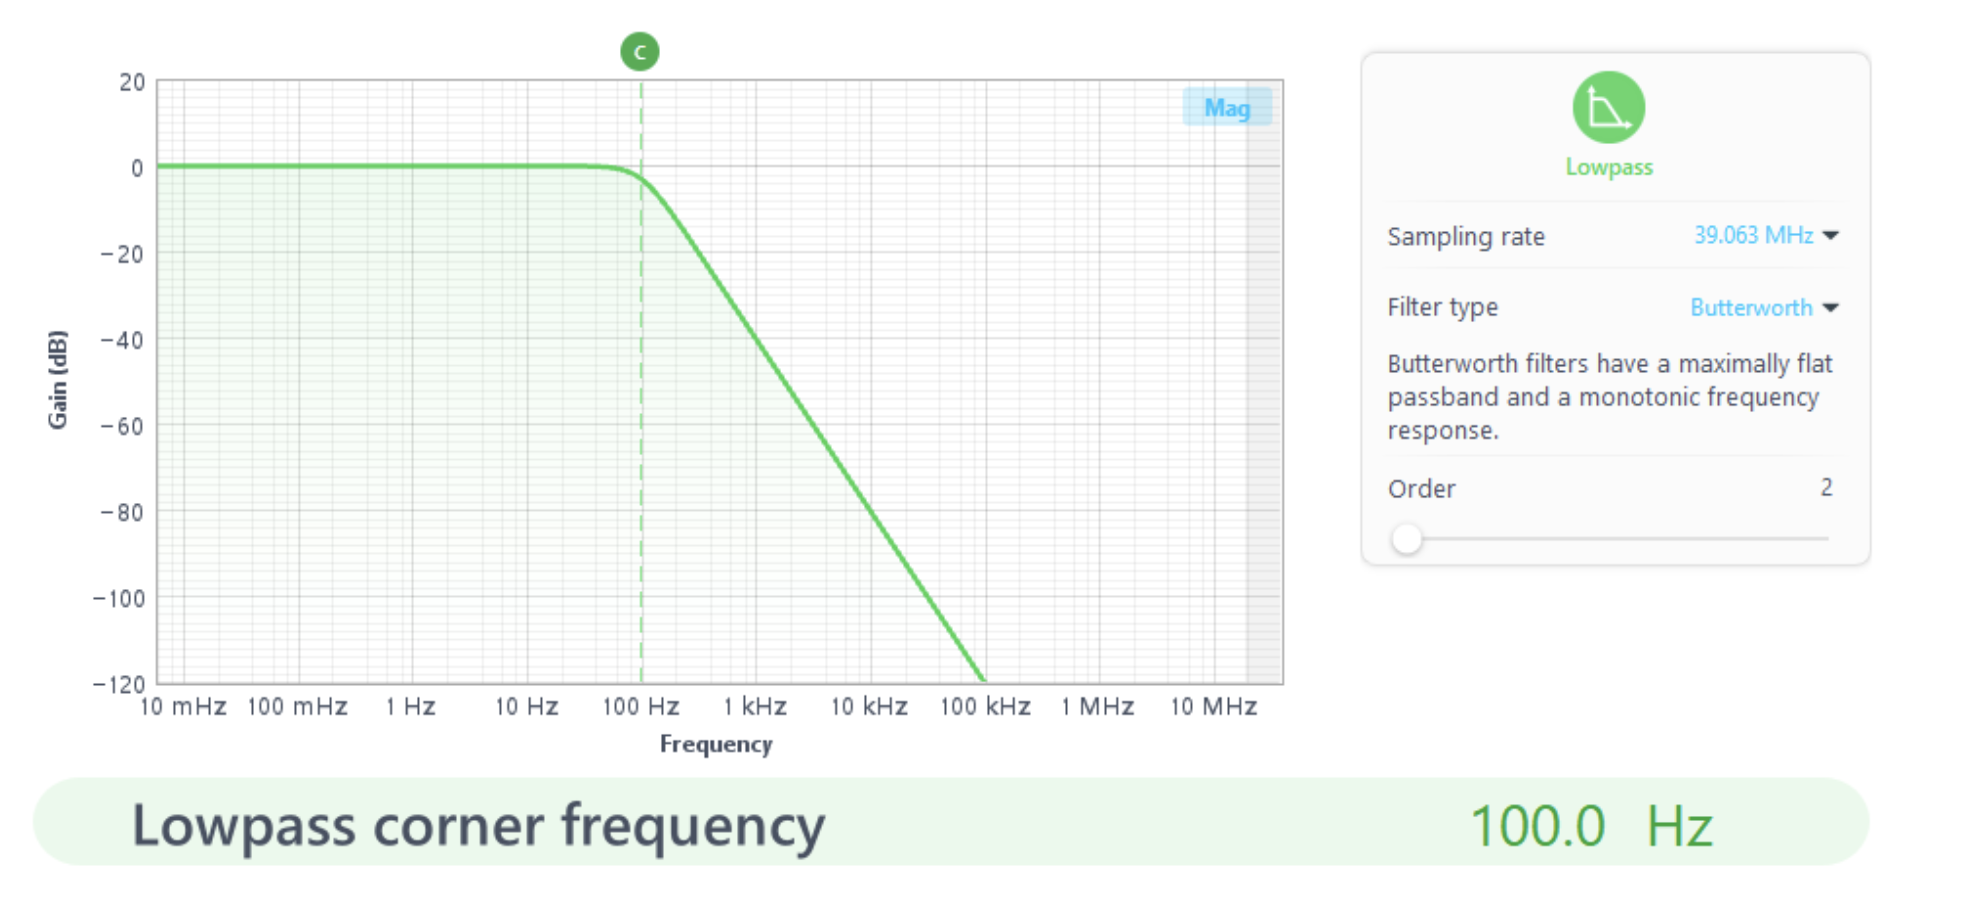
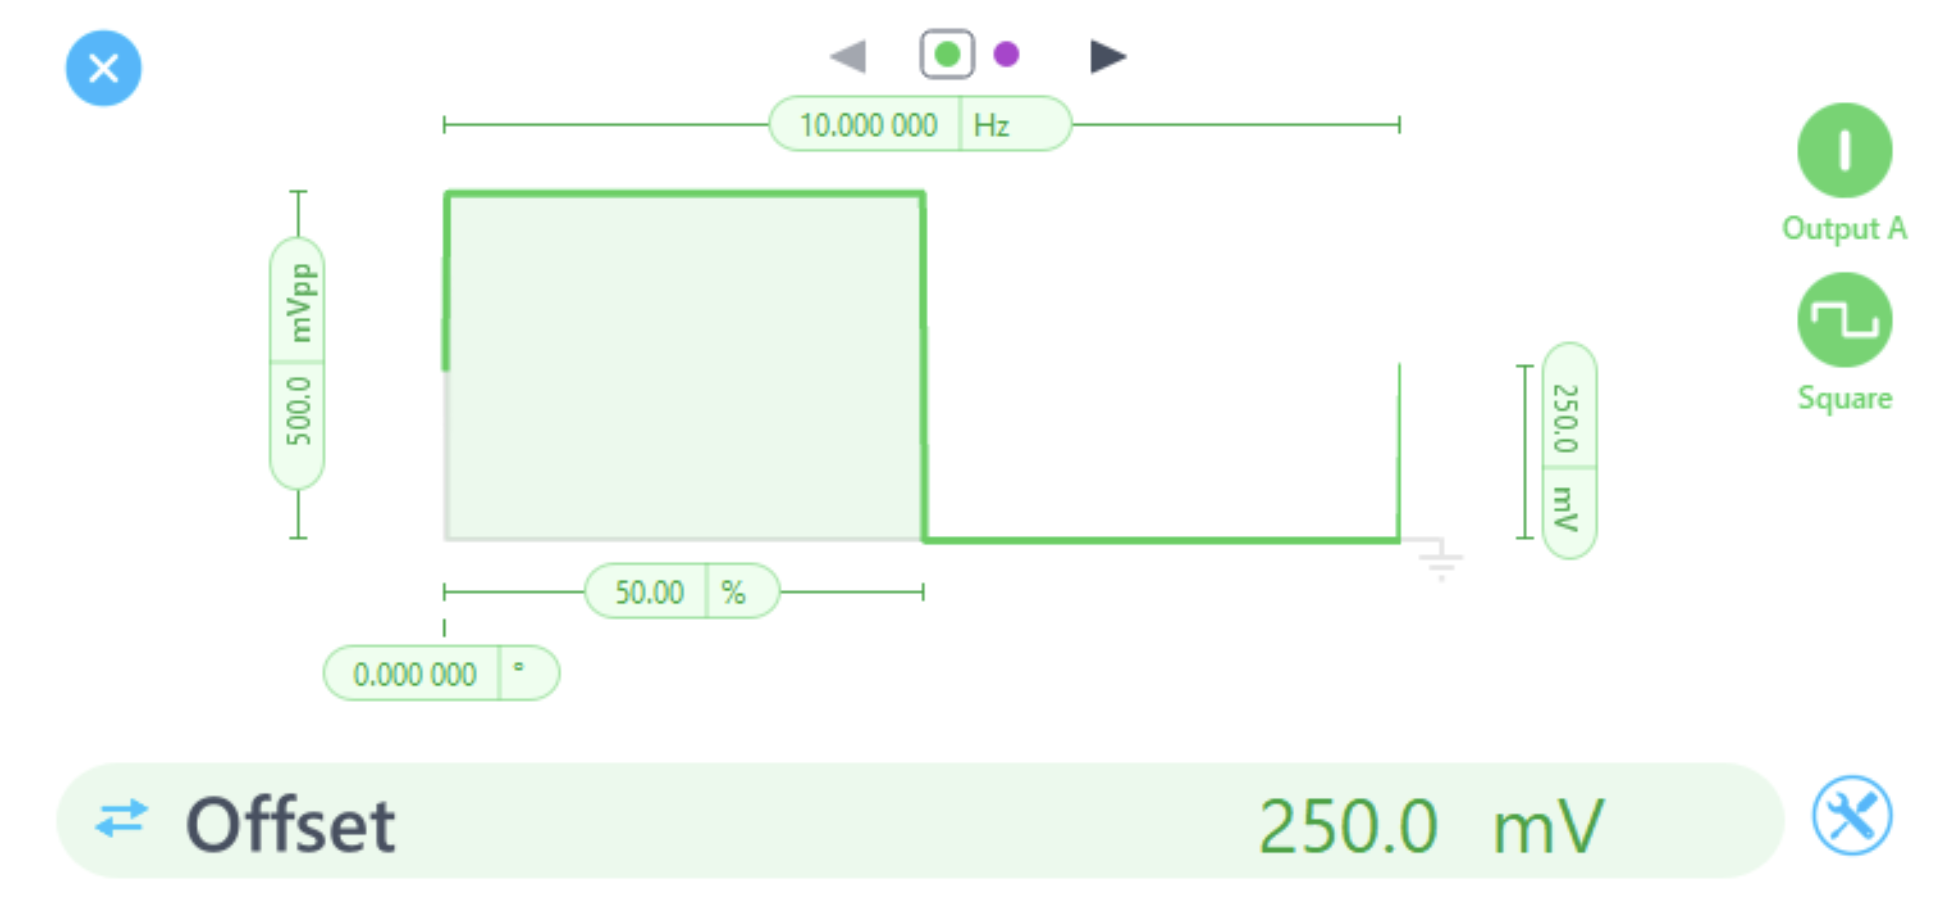
    图 1:典型的反馈控制系统框图。如图 1 所示,构建反馈控制回路时,使用框图方法可以大大简化分析。图 1 描述了一个闭环频率控制系统,其中 Xsp 表示设定点输入,C 表示控制器,H 表示受控系统,X频率 代表系统的输出频率。在我们的反馈回路中,S 代表一个传感器,用于测量系统输出。通过将此输出与期望设定值进行比较,控制器可以补偿系统的变化。期望设定值与系统输出之间的差值就是误差信号 ε。如果传感器输出与设定值匹配,则误差信号为零。如果输出大于期望设定值,则误差为负值,控制器会降低输出。有很多方法可以调整反馈控制系统。在本例中,我们将概述如何通过实验来调整数字 PID 控制器:首先输入一个单位阶跃信号,观察系统的单位阶跃响应,然后在观察响应的同时调整 P、I 和 D 参数,以达到所需的结果。为了模拟被测系统,我们配置了 Moku:Pro。 多仪器并行模式 (图2),在数字滤波器盒中使用100 Hz、二阶低通滤波器(图2)。 示波器的嵌入式波形发生器产生方波作为我们的输入阶跃信号(图 4)。
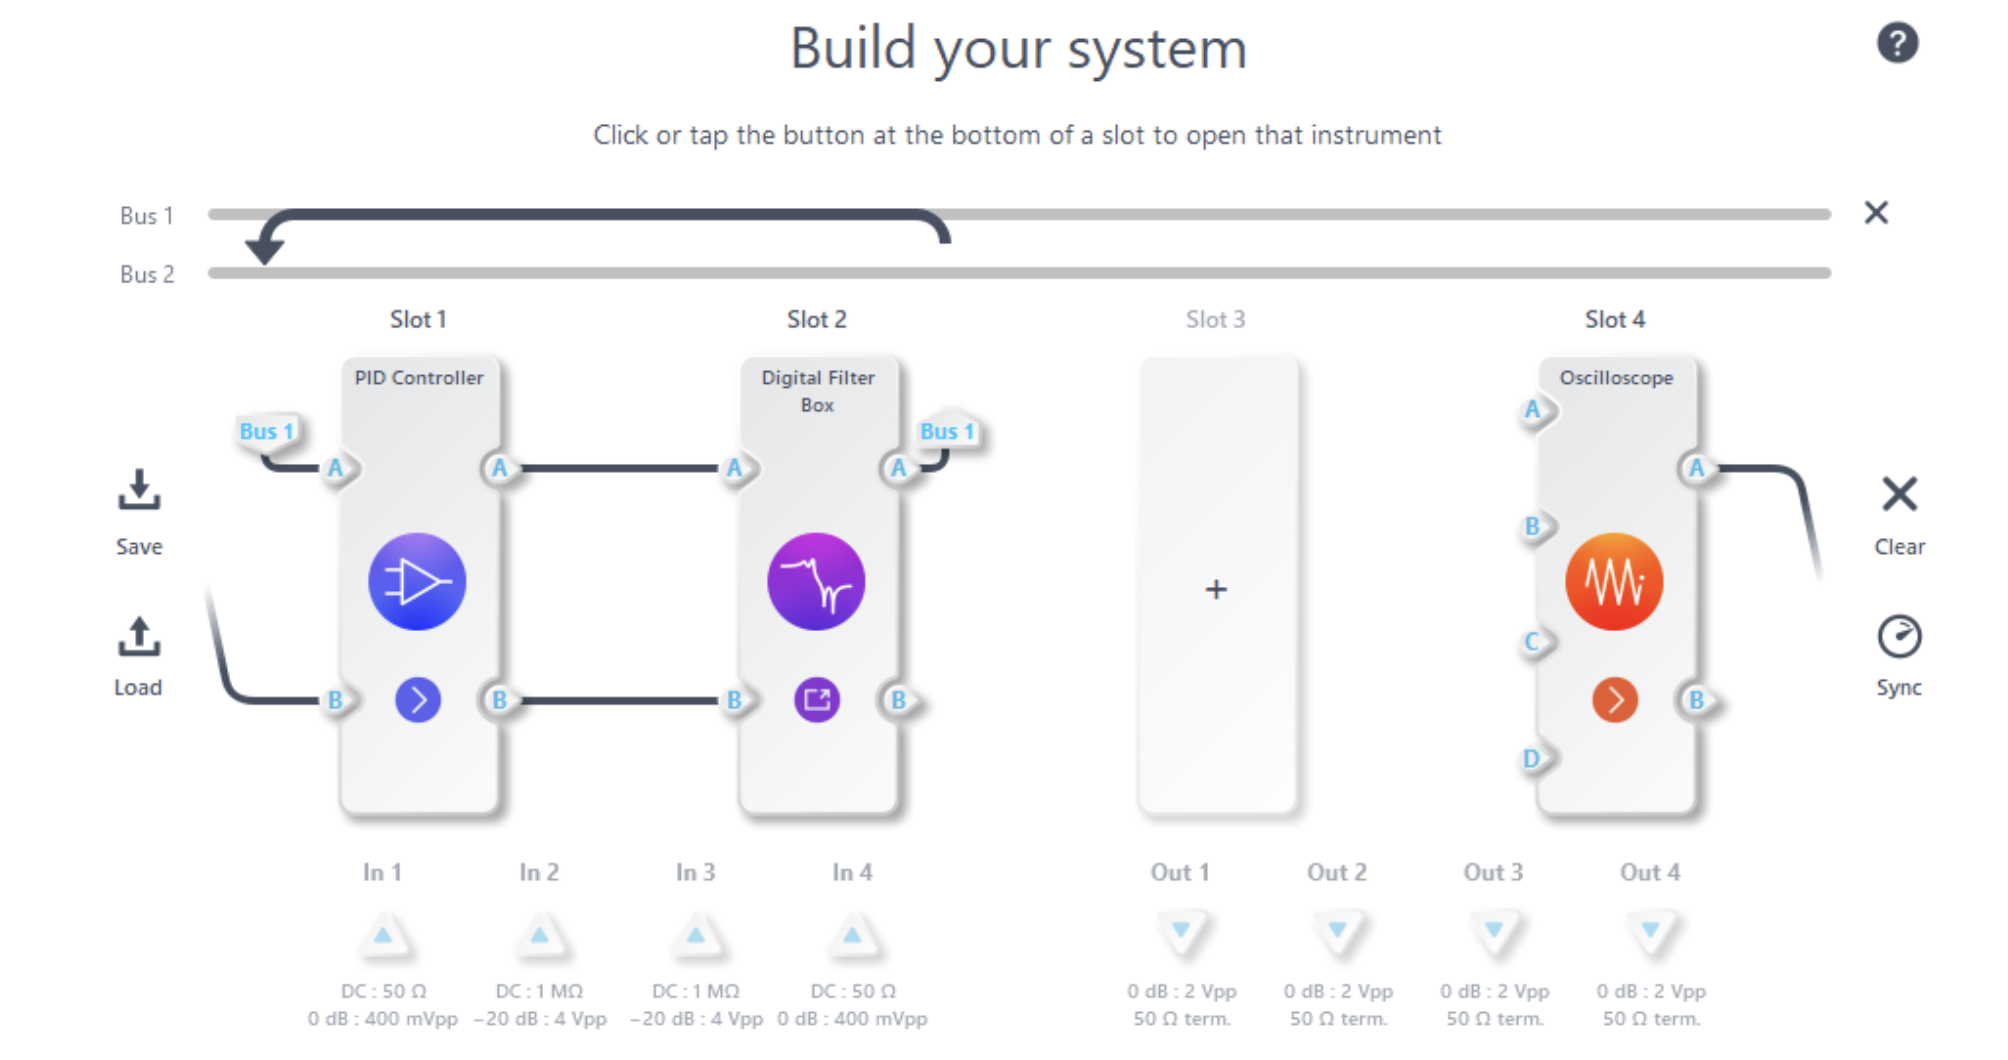
    多仪器模式配置使用数字滤波盒来模拟植物

    图 2:使用数字滤波盒模拟植物的多仪器模式配置

    数字滤波器盒低通滤波器配置

    图 3:数字滤波器盒低通滤波器配置

    使用嵌入式波形发生器生成阶跃信号

    图 4:使用嵌入式波形发生器生成阶跃信号

    设置系统

    1. 将 Moku:Pro PID 控制器作为图 1 中的 C 控制器连接到您的系统。
    2. 确保输入信号(即实际传感器输出与所需设定点 Xsp 之间的差值)和输出控制信号(即图 1 中 C 的输出)配置正确。要了解有关 PID 控制器输入控制矩阵的更多信息,请阅读此 知识库文章. 将传感器反馈连接到 Moku:Pro. 将 Moku:Pro 的输出 1 连接到您的工厂或受控系统的调谐输入 H。此调谐输入可以用于压控振荡器 (VCO)、激光调制输入或电机控制器。
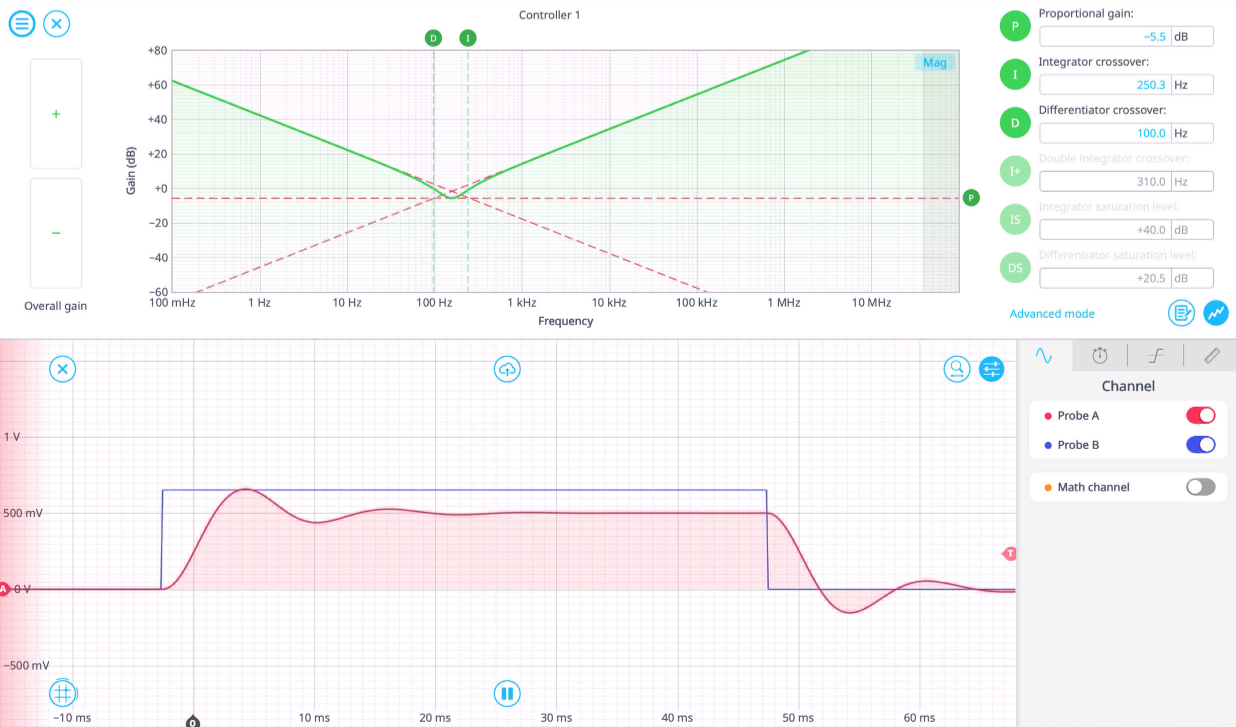
    3. 通过单击用于调整的控制器块和 Moku PID 控制器中控制器前后的探测点处的嵌入式示波器来打开增益图视图,如图 5 所示。
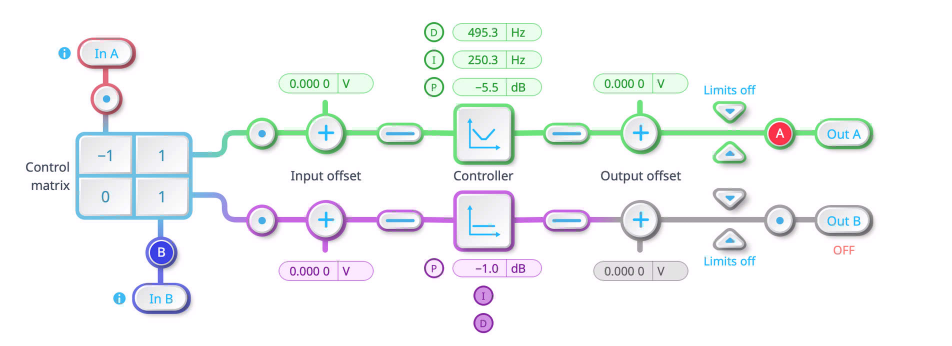
    Moku PID 控制器的框图视图(顶部)。Moku PID 控制器的增益图和嵌入式示波器视图(底部)

    图 5:Moku PID 控制器的框图视图(顶部)。Moku PID 控制器的增益图和嵌入式示波器视图(底部)。

    从比例(P)开始
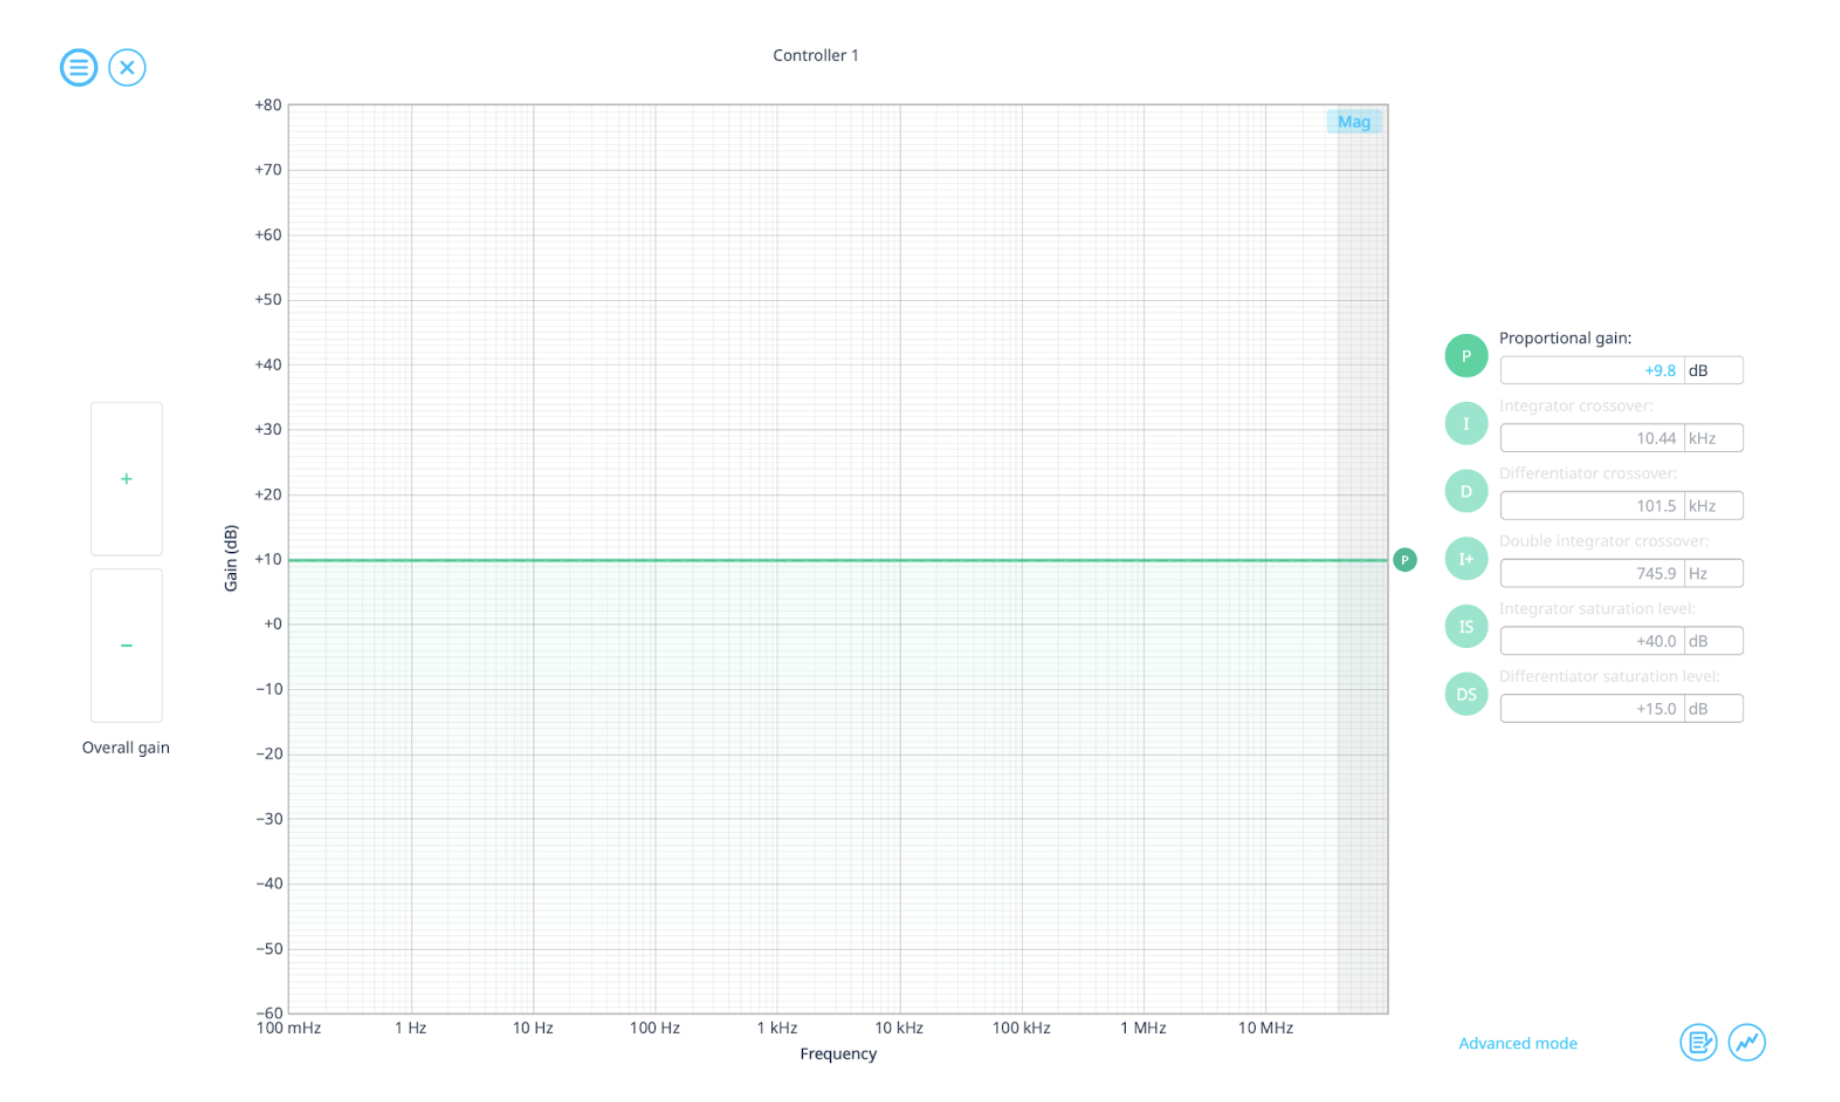
    Moku PID 控制器接口

    图 6:I 和 D 等于零,P 增加。

    1. 首先禁用 I 和 D。
    2. 通过在增益图上拖动 P 来增加 P,直到系统开始快速响应。
    3. 观察示波器输出——如果系统振荡太大,则稍微降低 P。

    添加积分(I)以消除稳态误差

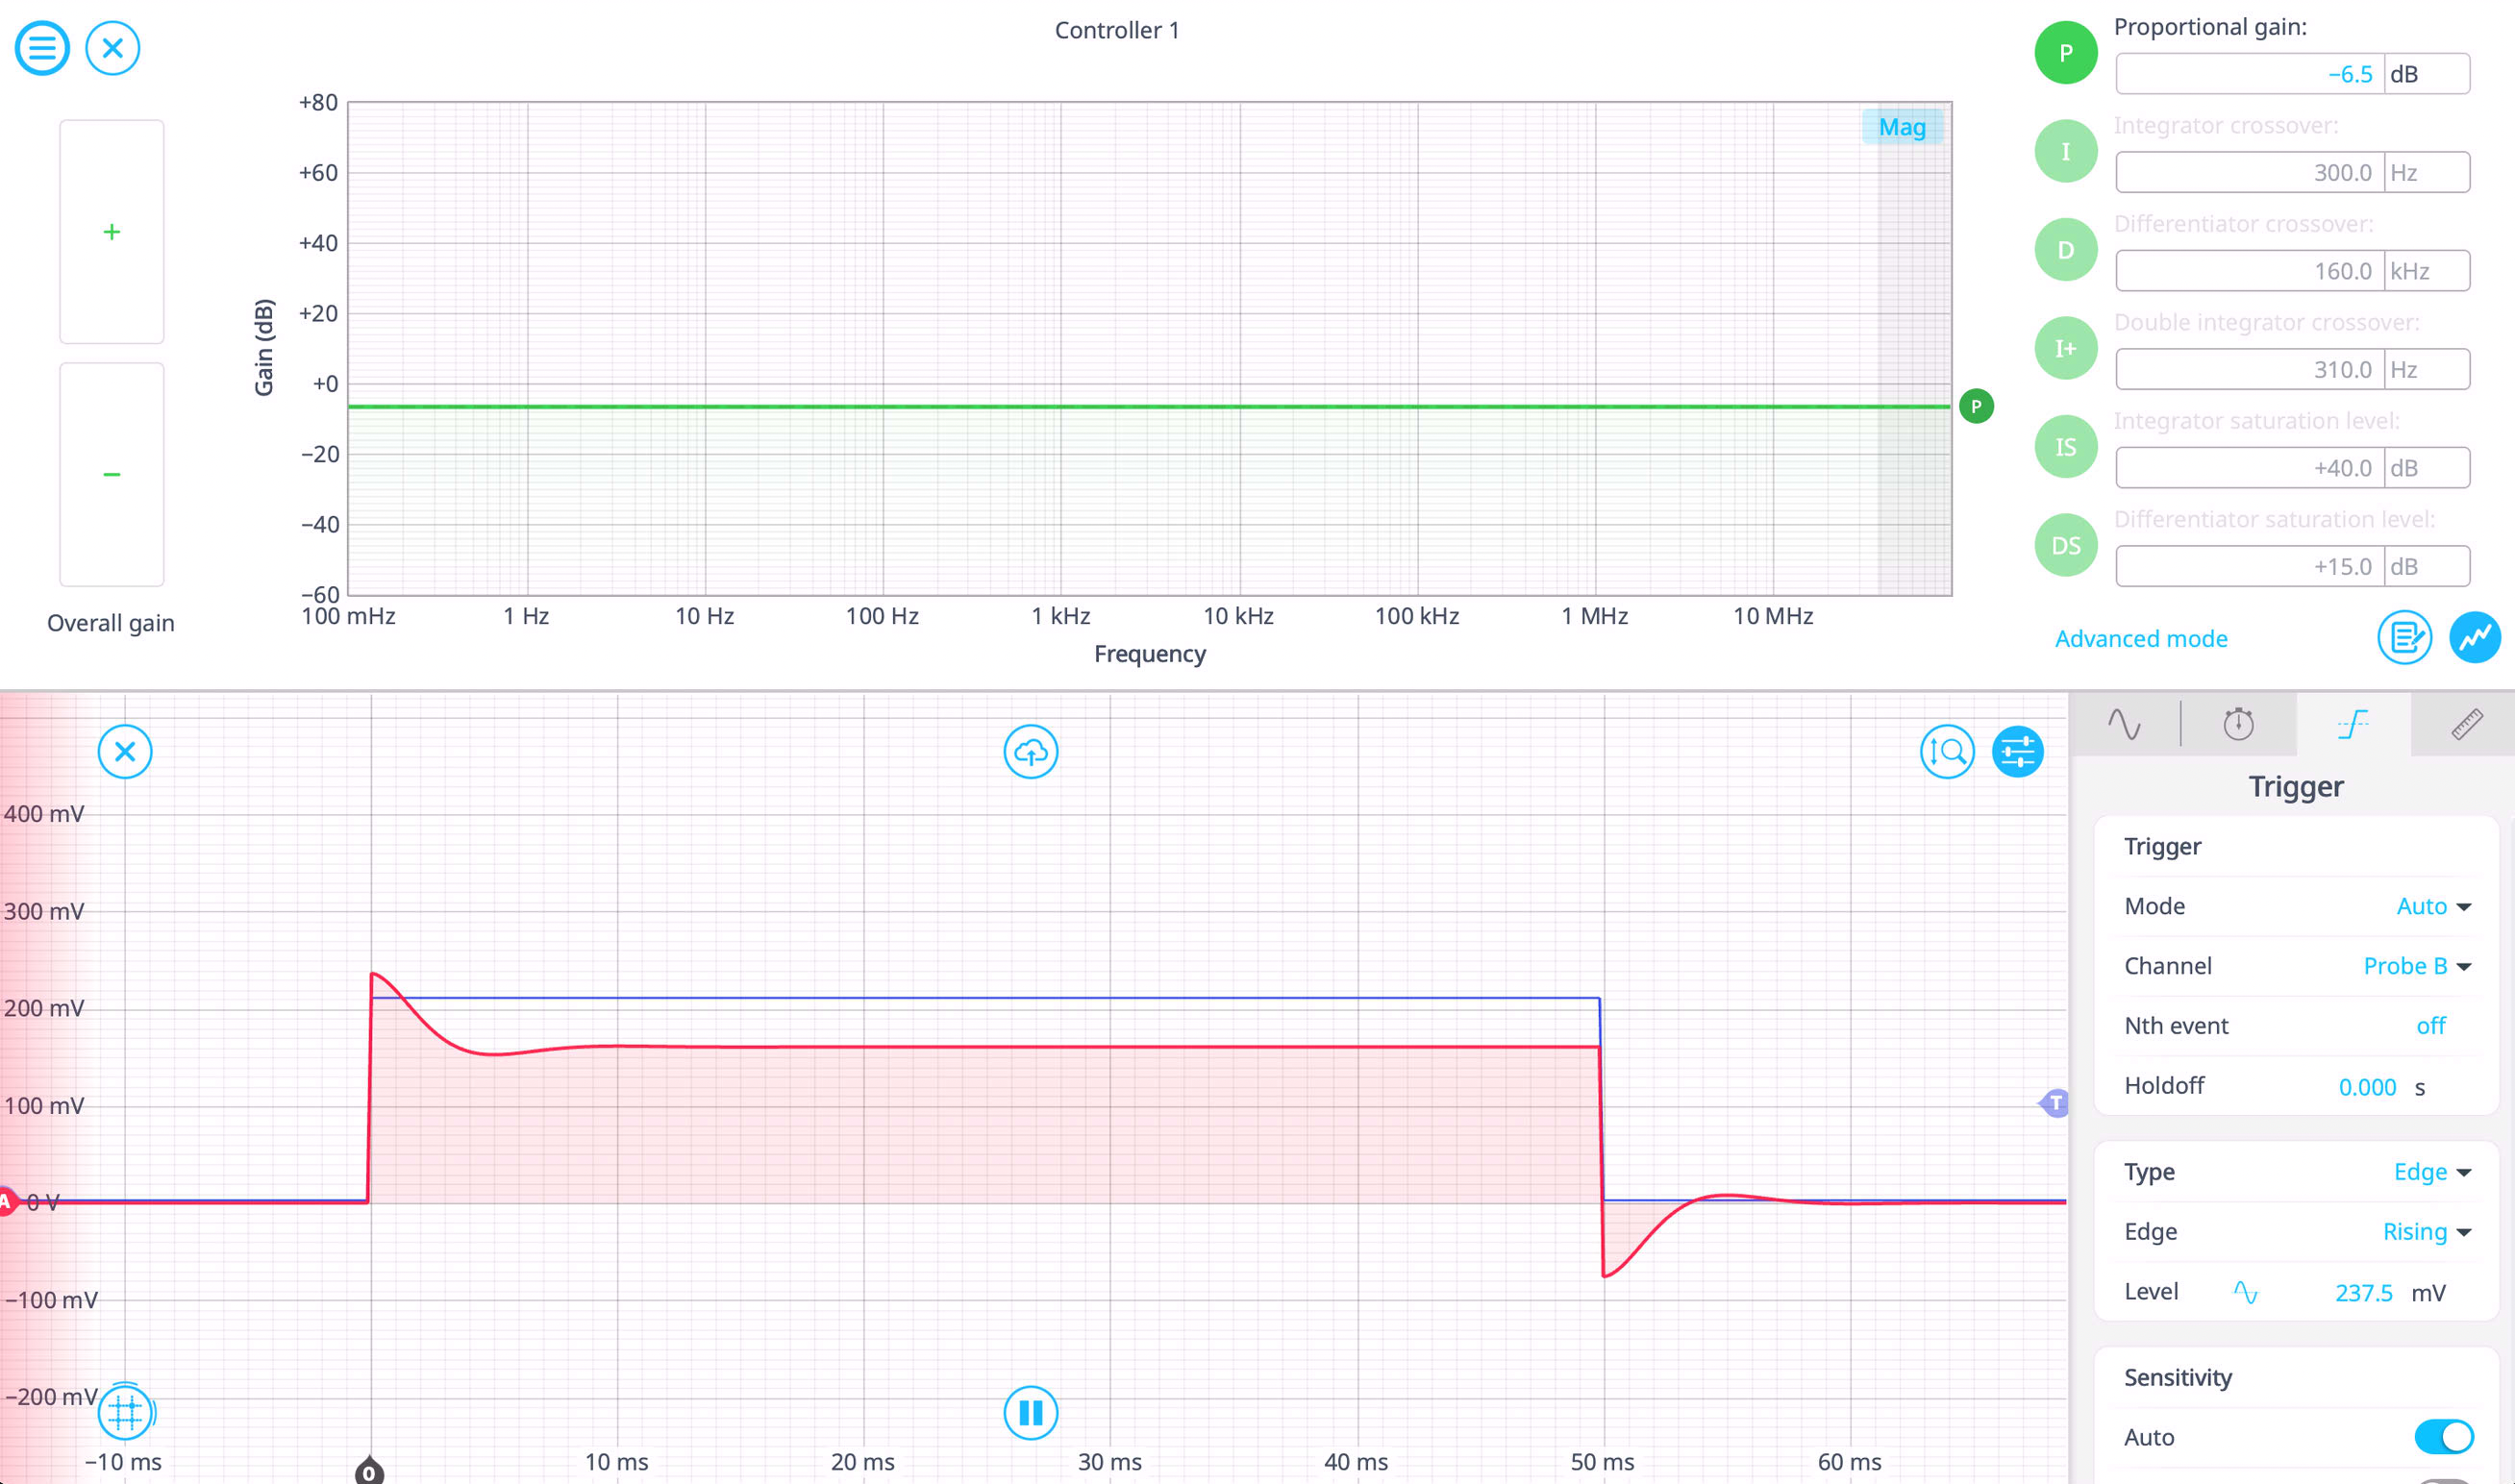
    1. 缓慢增加 I 以消除任何稳态误差,如图 7 所示。

    图 7:减小 P,修改 I。

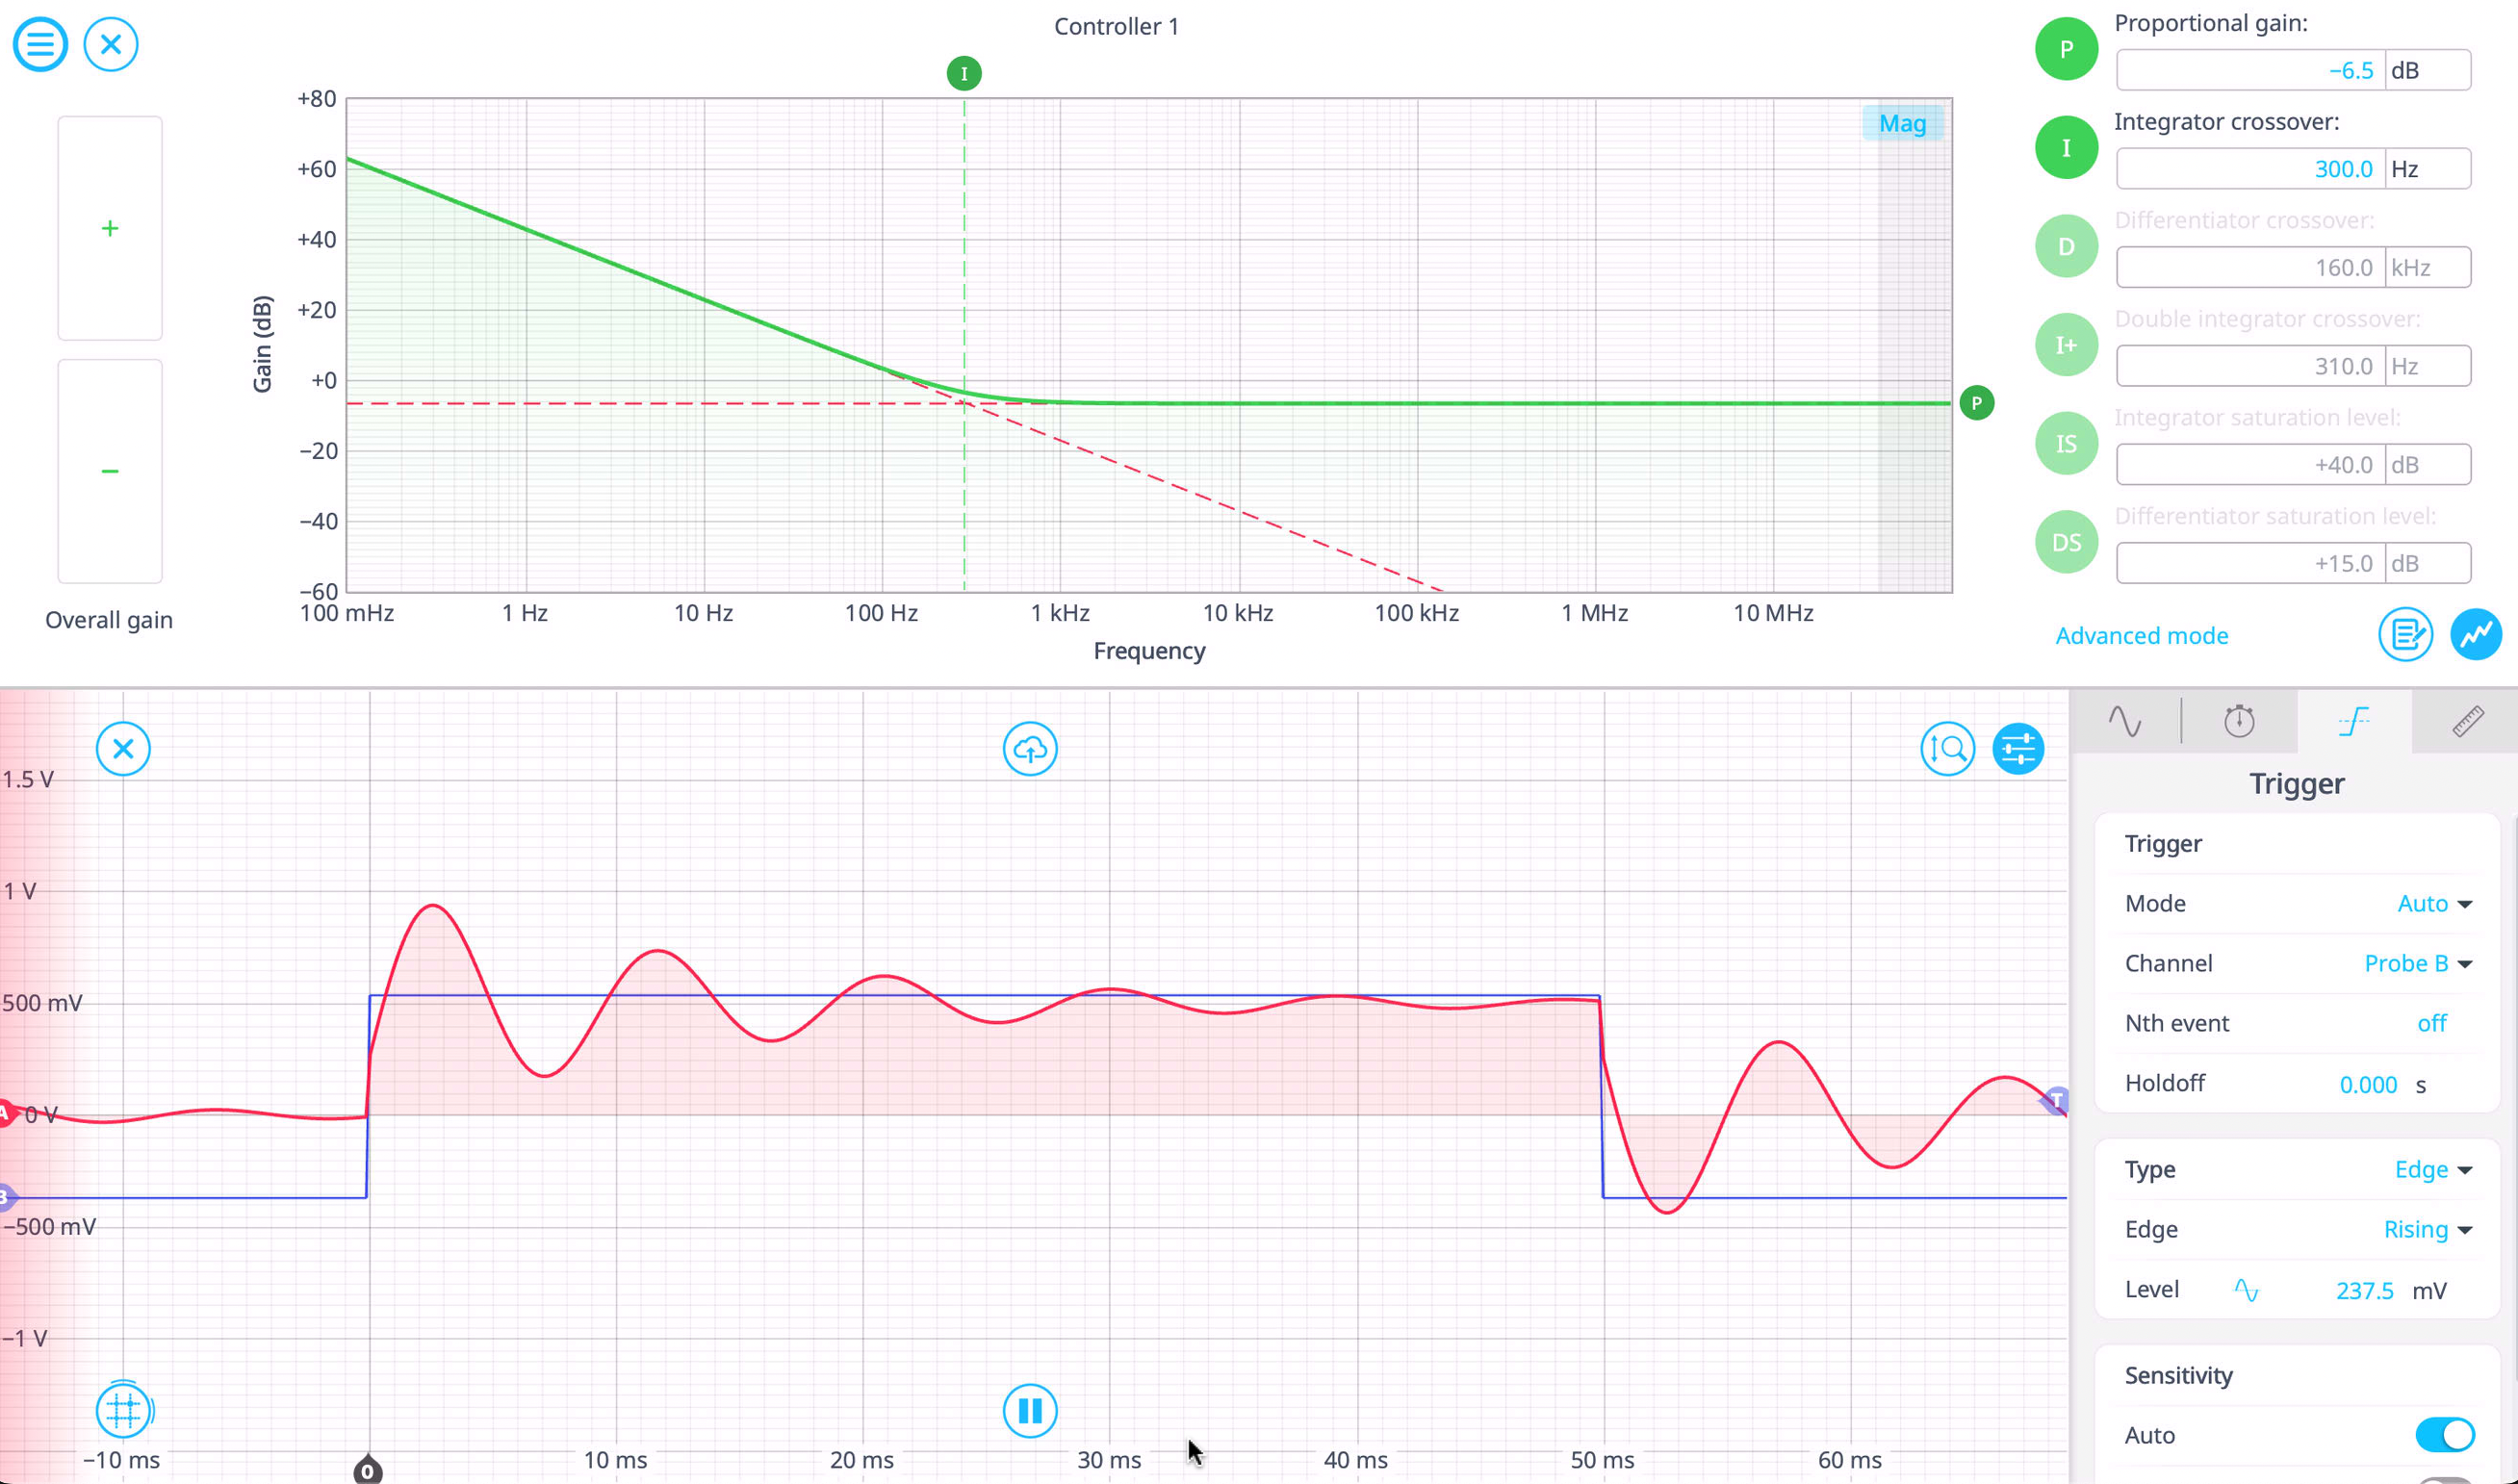
    1. 监测示波器是否有过冲——I 过大会导致过度振荡。在图 8 中,将 I 增加到 300 Hz 会导致明显的振荡。
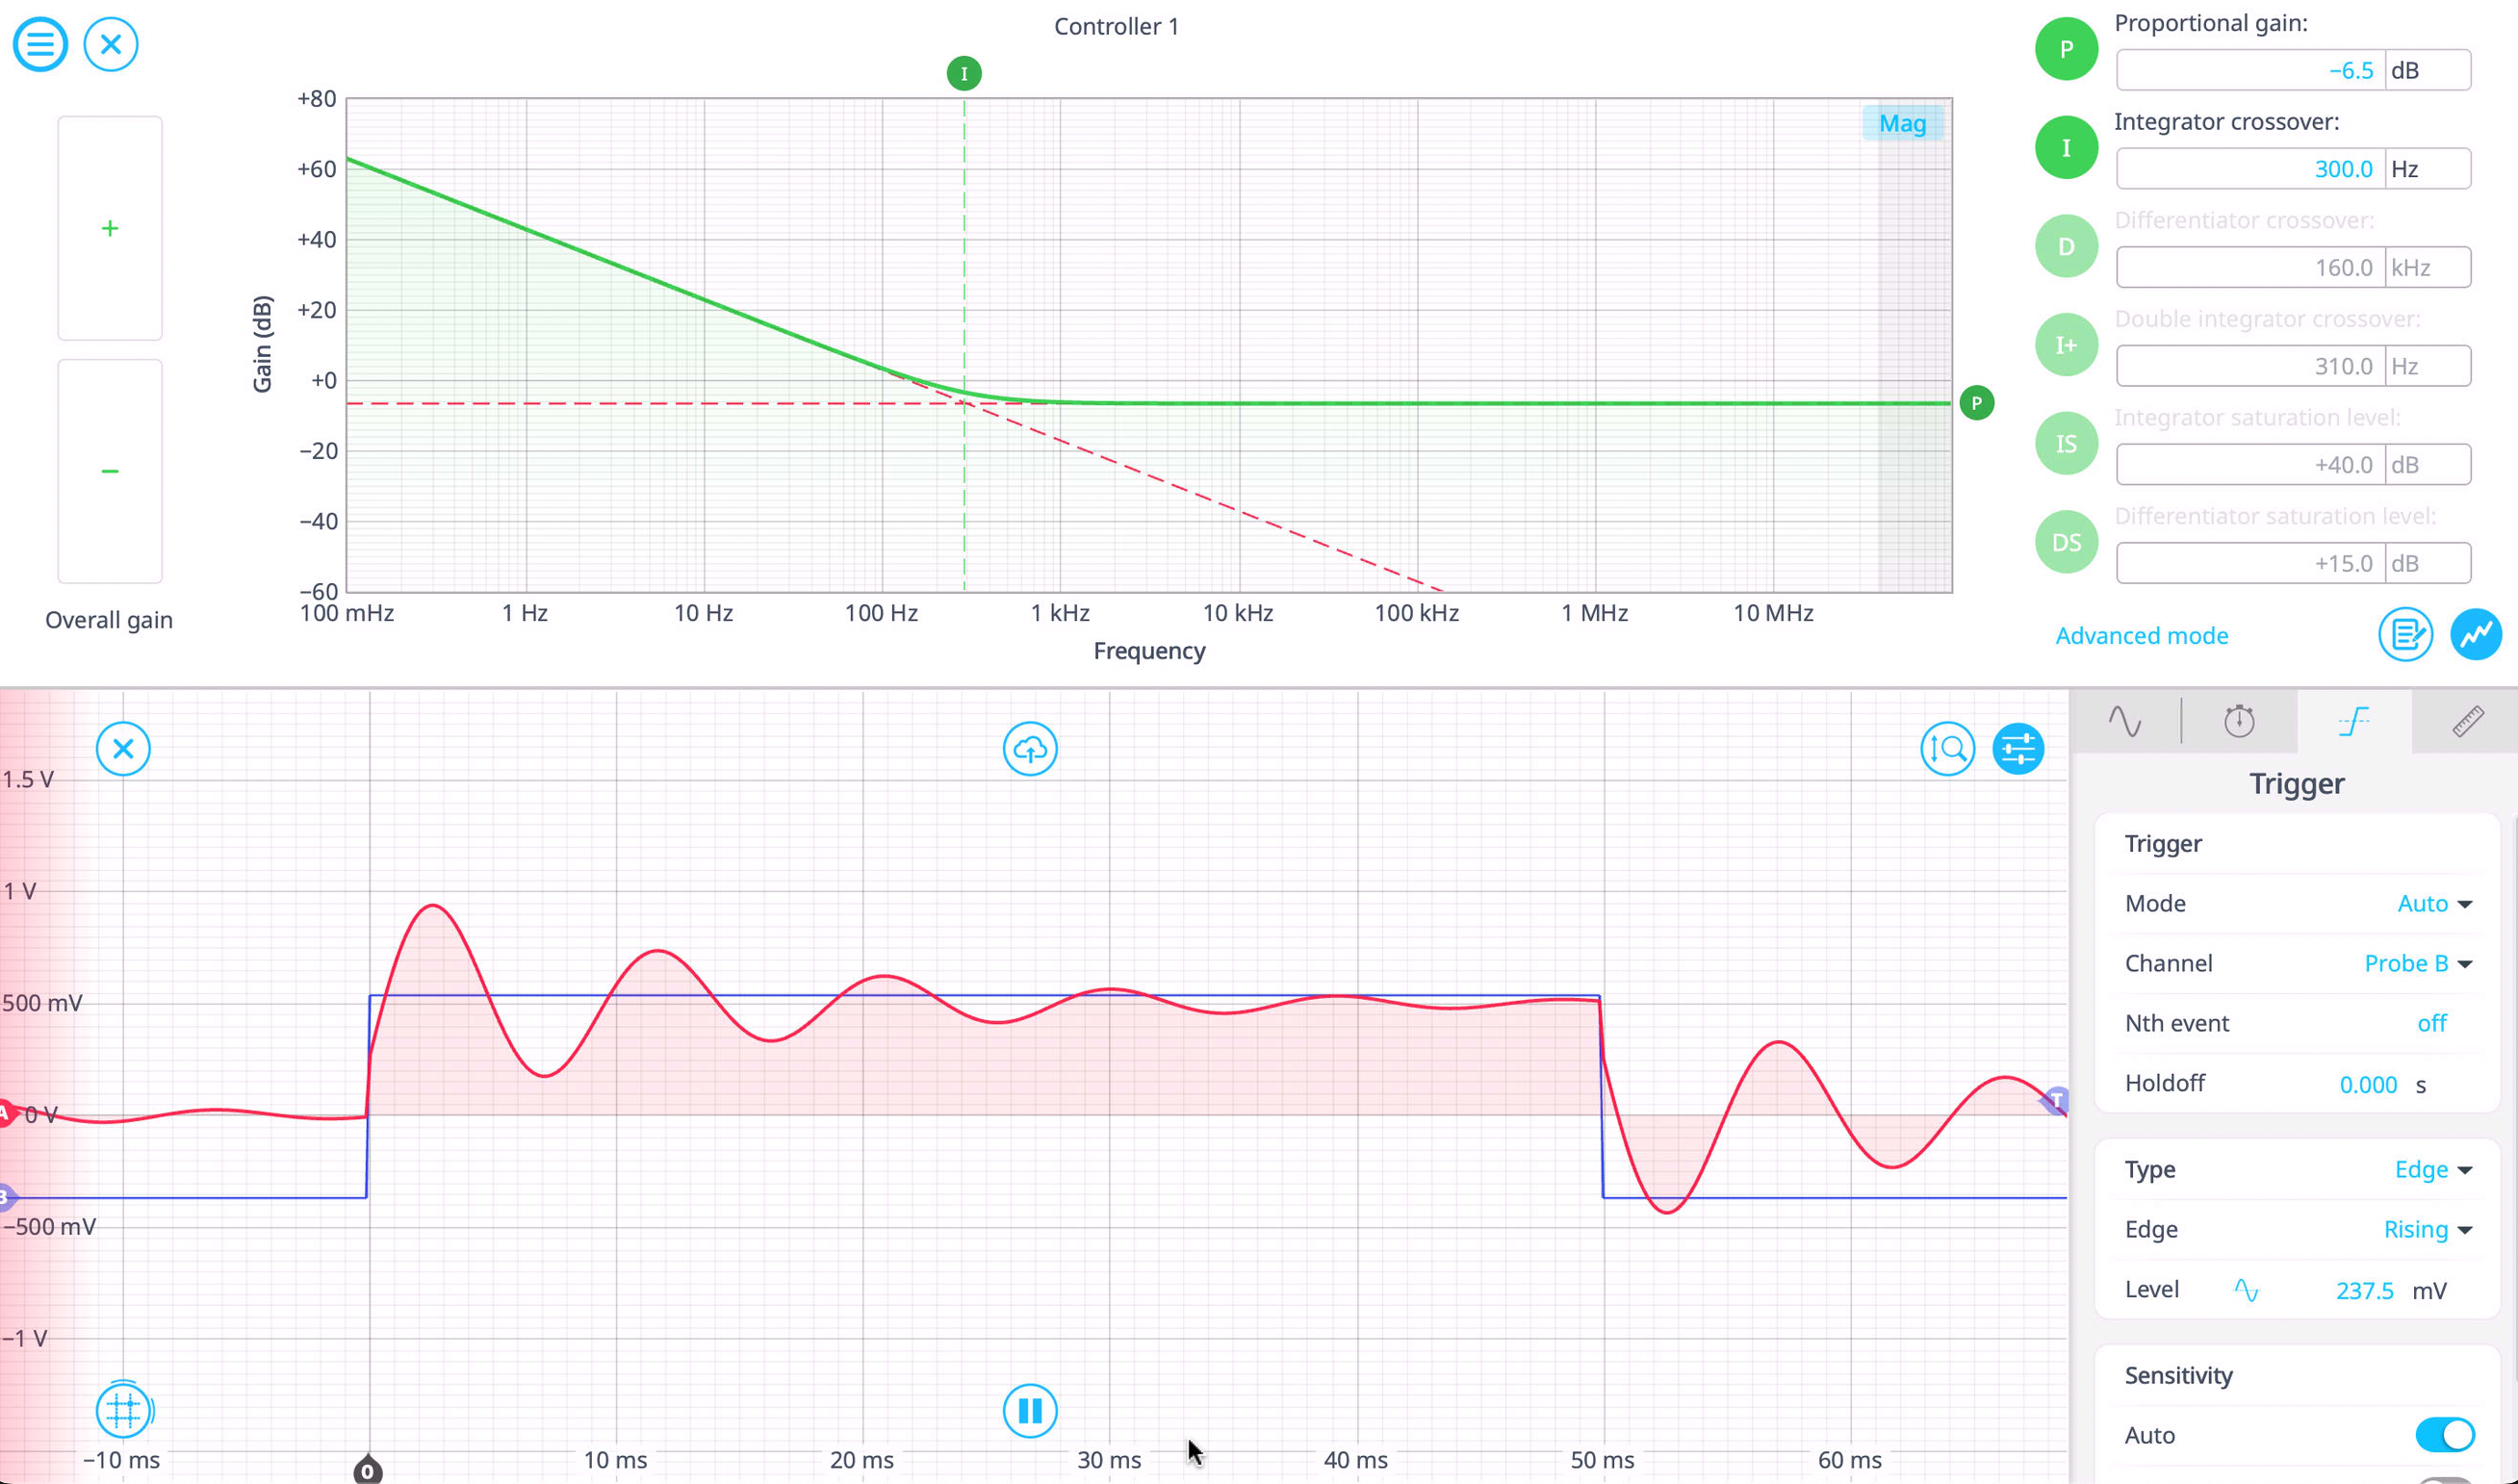
    PID 控制器上显示的振荡增加

    图 8:振荡随 I 的增加而增大。

    1. 如果振荡增加,请考虑稍微降低 P。

    添加导数(D)以提高稳定性

    1. 逐渐增加 D 以减少过冲并抑制振荡,如图 9 所示。

    图 9:P 和 I 设置,在 100 Hz 处添加 D。

    1. 请注意——过多的 D 可能会因放大高频信号而使系统产生噪声。您还可以启用微分器饱和项来限制高频增益。
    2. 在观察示波器的同时交互调整 P、I 和 D 以获得最佳性能。

    要进一步微调响应,请使用小调整并观察示波器上的实时响应。使用示波器的内置测量功能,您还可以监控上升时间、过冲、下冲等,并将这些信息记录到文件中(如果需要)。这些示波器轨迹也可以导出为 .MAT 文件,以供 在 MATLAB 中进一步分析。如有必要,调整输出限制以保护外部组件、滤波器或采样率,从而获得更好的稳定性。要实现级联控制器,请使用 多仪器并行模式 on Moku:Pro.

    在演示模式下试用 Moku 下载 Moku 应用 → 获取常见问题的答案 访问知识库 → 与全球的 Moku 用户建立联系 加入用户论坛 →

    其他推荐博客文章

    博客
    MokuOS 4.4 为 GenInst Studio 带来了自定义仪器接口、实时信号计算和精确 GNSS 时间戳功能。

    最新发布的 MokuOS 和 GenInst Studio 引入了更多自定义仪器、处理信号和构建精确同步测量系统的方法。

    日期: 2026 年 10 月 27 日

    博客
    什么是生成式乐器演奏?

    这项人工智能技术可用于创建定制化测试解决方案,包括专业测量、实时信号处理和控制功能。

    日期: 2026 年 7 月 14 日

    博客
    基于FPGA的测试与测量定制的5大优势

    具有用户可编程 FPGA 的仪器如何取代成排的测试设备,这对您的实验室意味着什么。

    特点: 自定义仪器

    日期: 2026 年 5 月 22 日

    返回所有博客

    站内导航

    • 产品
    • 仪器功能
    • 相关资源
    • 支持
    • 关于我们
    • 联系我们
    • 隐私政策
    • 使用条款

    办公室

    美国
    (619) 332-6230
    12526 High Bluff Dr.
    Suite 150
    San Diego, CA 92130

    澳大利亚
    +61 2 6171 9730
    243 Northbourne Avenue
    Suite 1, Level 1
    Lyneham, ACT 2602

    澳大利亚
    +61 3 7073 3594
    5C套房,5楼
    斯旺斯顿街700号
    维多利亚州卡尔顿 – 3058


    关注我们

    LinkedIn YouTube X Facebook Instagram

    官方微信

    © 2026 Liquid Instruments. 版权所有