

イントロダクション
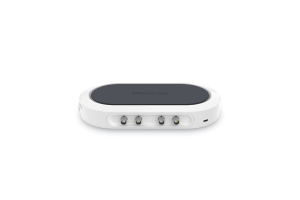
光リングキャビティを使用すると、研究者は選択したモードのみを透過させることで入射光をフィルタリングできます。この技術は、光干渉法や分光法などのアプリケーションで徹底的に調整されたレーザー ビームが必要な場合に役立ちます。研究者は多くの場合、結果として得られるビームがガウス プロファイルを持つように、最低次モード (ガウス モード) を対物レンズとして選択します。光リングキャビティへのアライメントを成功させるには、キャビティの入射界面であるミラーに対するビームウエストの位置とサイズ、ならびにビームの水平および垂直位置と傾斜角を正確に設定する必要があります。 フロケットは、オーストラリア国立大学のスピンアウト企業 Aqacia と量子コンピューティング サービス プロバイダー 2pi Software との合弁事業であり、 ディープラーニングオプティマイザー (DLO)、量子およびその他の複雑なシステムを最適化するために設計された機械学習システム。通常、このようなシステムは時間やリソースが限られているためサンプリングにコストがかかり、リングキャビティの位置合わせの課題よりも高次元です。このグループは、DLO のクラウドベースの性質を利用して、DLO を Moku:Go、FPGAベースのテストおよび測定デバイス 革新的なソフトウェア定義テスト/計測ソリューションのリーディングプロバイダーであるLiquid Instruments (図1)。Mokuデバイスは、複数のソフトウェア定義型計測器を1つのハードウェアに統合することで、光リング共振器をシームレスかつ自動的に位置合わせするために必要な汎用性を実現しています。Mokuデバイスは、APIによる自動化機能を備えているため、この用途に特に適しています。このアプリケーションでは、Moku:Goの携帯性と小型フォームファクタが、高速かつ柔軟なパフォーマンスを実現する上でさらなる利点をもたらしました。

DLOは、ニューラルネットワークアンサンブルとヒューリスティックエンジンを使用して、一連のトレーニングと予測シーケンスを繰り返し実行します。このアプローチにより、従来の人的メカニズムよりも迅速かつ正確に、対象システムに適した制御プロファイルを確立できます。実験室機器と産業機器の両方に対して適切な制御設定を確立することは、機器が意図どおりに一貫して機能することを保証する上で非常に重要です。DLOとMoku:Goは連携して、特に次のような場合に、この機能を高度に自動化された方法で実現します。
- ターゲットシステムがスパースサンプリング制約の下で制限的に動作する場合。
- サンプルデータの取得に金銭的なコストがかかる場合。
- 対象の領域が高次元である場合。
- ターゲットシステムは周期的に動作するため、自動化のメリットが得られる場合。
- パラメータに厳しい制限が存在し、従来の学習アルゴリズムの多くが使用できない場合。
課題
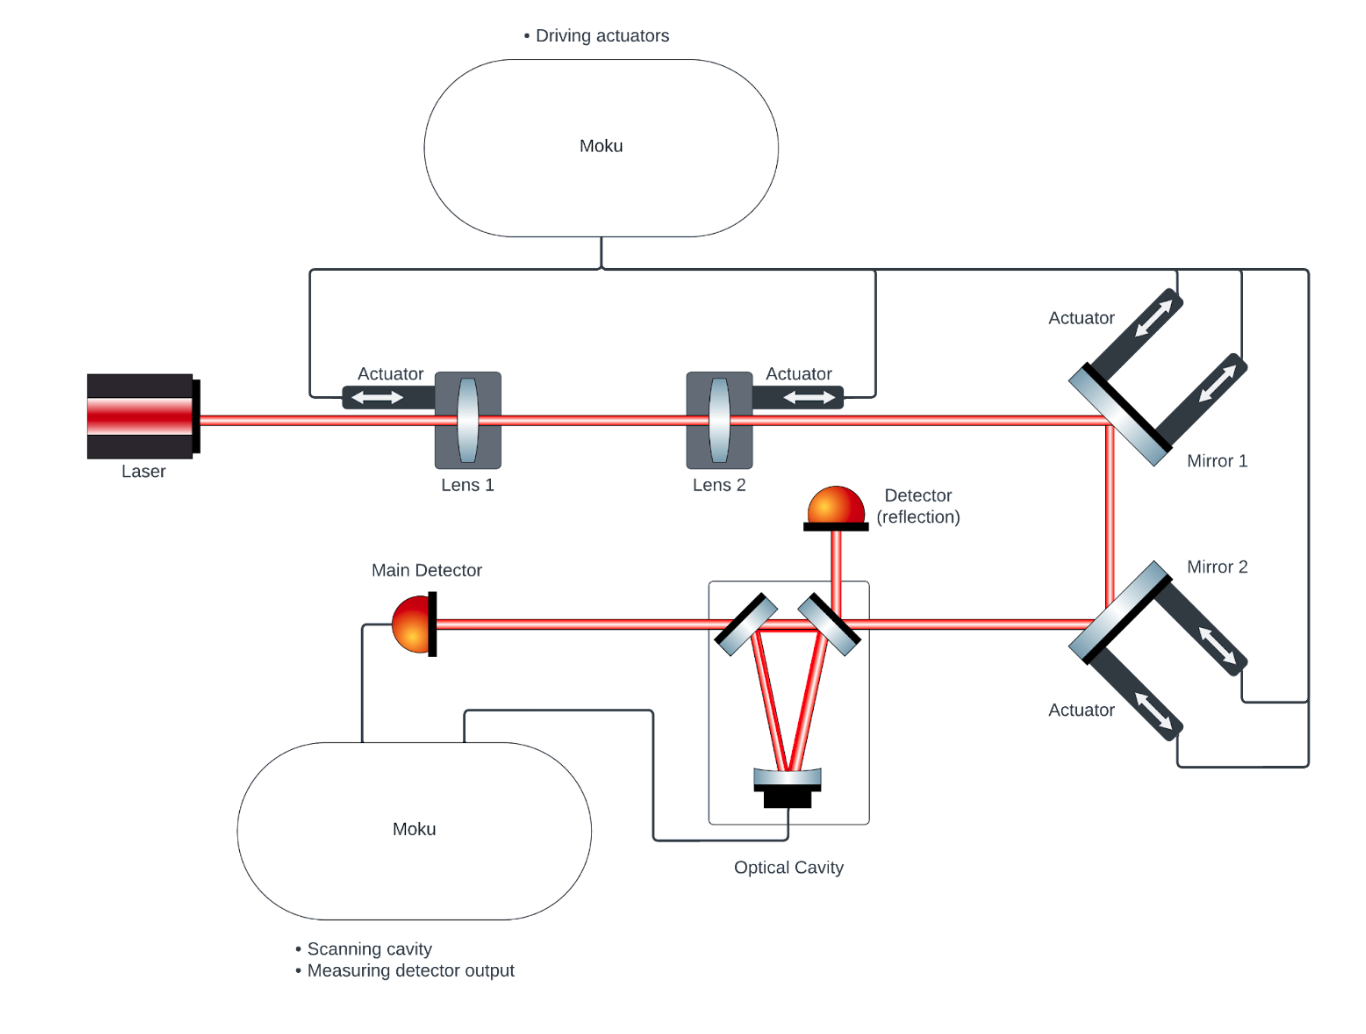
従来、レーザービームを光共振器に合わせるには手動による調整が必要でした。大まかな調整は、共振器の入力窓で反射されたビームの経路に検出器を配置することで実現できます。検出されたスペクトルを観察しながら、科学者はモード整合ミラーを用いて入射ビームの位置と傾きを調整し、ビームウエストサイズを調整し、レンズを用いて位置を最適化する必要があります。このプロセスは、検出器信号の吸収低下が観測されるまで続きます。科学者が光が共振器に入っていると確信したら、共振器の出力窓の後ろに検出器を配置し、共振器を透過した光を検出します。最後に、透過スペクトルが目的のモードで単一のピークを形成するまで、ミラーとレンズを調整します。共振器の調整プロセスは時間がかかり、複数の光路を含む複雑な実験では、各共振器ごとに繰り返す必要があります。さらに、温度変動や機械的摂動などのドリフト源により、調整は定期的に必要になります。DLOは、この問題によって生じる6次元の状態空間を容易に最適化できます。しかし、DLOのソフトウェア出力を物理的な調整に変換するには、制御層が必要です(図2)。
ソリューション
Moku:Go の使用 ロジック・アナライザ ステアリングミラーに取り付けられたアクチュエーターのドライバーとして、 オシロスコープ Floquet は、キャビティをスキャンして検出器信号を記録するために、光キャビティに対するレーザーの位置合わせを自動化することに成功しました。ロジック アナライザーは DLO から予測された設定を取得し、アクチュエーターを新しい位置に駆動するためのパルス列を生成します。次に、オシロスコープは、DLO による分析のために検出器信号を測定します。このサイクルは、キャビティが最高の品質の位置合わせを達成するまで繰り返されます。
結果
Floquet は DLO を Moku:Go と統合し、光キャビティに対するレーザー ビームの自動位置合わせを可能にしました。最初の手動アライメントでターゲット モードが確認および識別できる限り、システムは高品質のアライメントを見つけて維持することでアライメントを引き継ぐことができます。自動化された DLO 駆動システムは、アライメント速度において熟練した人間のオペレーターを決定的に上回り、同等以上のアライメント品質を実現しました。図 3 は、測定されたコスト関数 (光検出器での強度) と増加する実行数の関係を示しています。影付きの領域は、最初のサンプリング、実行 0 から 25 までの短いプラトーを強調表示しています。600 回の実行までに、DLO は光キャビティのアライメントをビームの楕円率によって課される制限内に最適化し、いくつかの最適なアライメントはわずか数回で発生しました。 300 回実行。
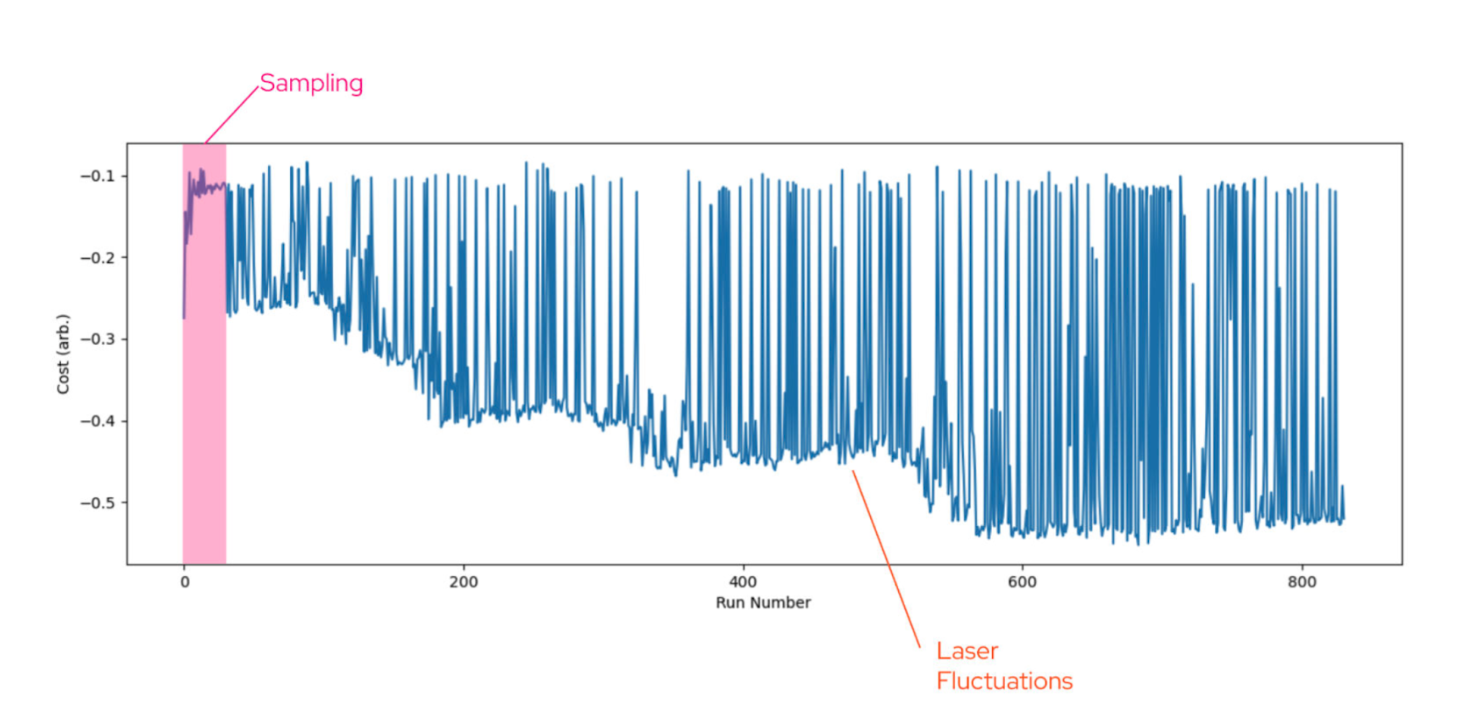
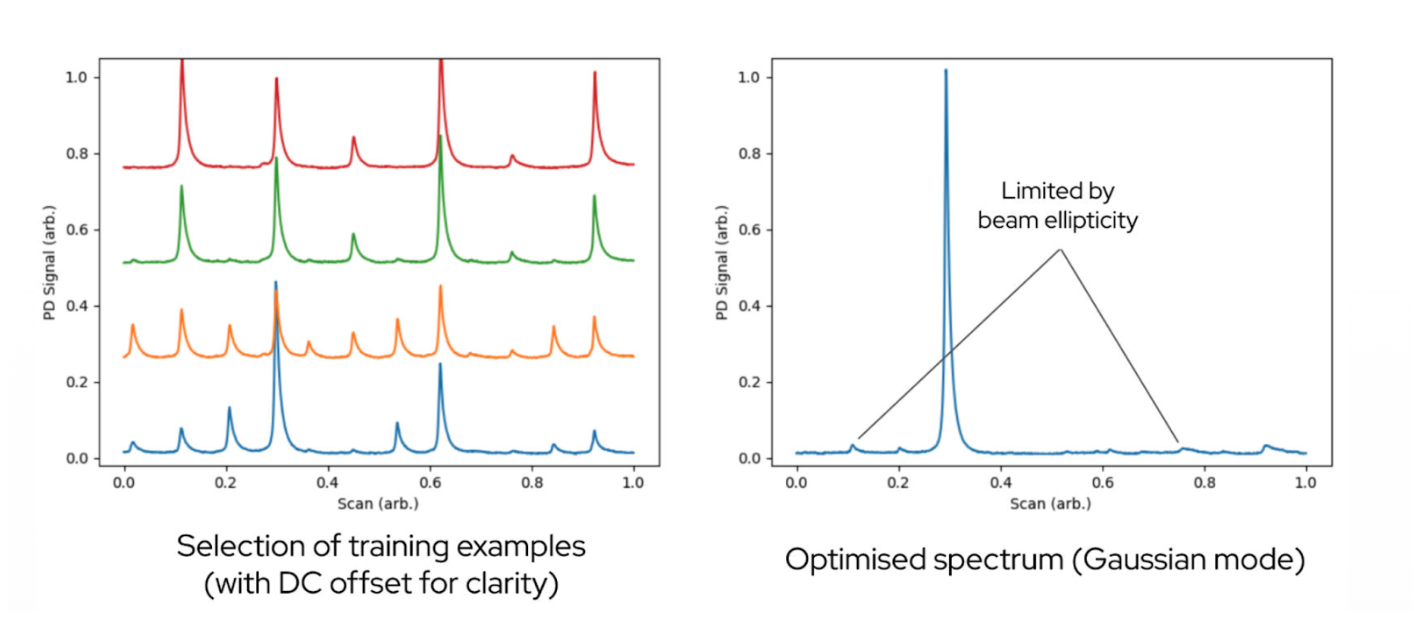
図 4 は、最適化プロセス中のランダムなミラーとレンズ構成における、可視性のために DC オフセットを加えた光検出器出力のスナップショットを示しています。右の図は、DLO によって決定された最終構成のスペクトルを示しています。希望どおり、光パワーのほぼすべてがガウス モードに転送されました。
Moku:Go を DLO と統合することで、Floquet は研究室に簡単に導入できる光学系の自動調整システムを作成し、物理システムに高度な機械学習機能を提供するこのテクノロジーの組み合わせの力を証明しました。
ご質問がある場合
ナレッジベースのFAQから回答を見つけてください
デバイスの機能や機器の機能について質問がある場合は、当社の広範な情報を確認してください。 ナレッジベース 探している答えを見つけるために。また、人気の記事をすぐに確認したり、製品やトピックごとに検索を絞り込んだりすることもできます。
ユーザーフォーラムに参加してください
新しい機能をリクエストしたいですか?共有できるサポートのヒントがありますか?使用例から新機能の発表など、 ユーザーフォーラム 製品のアップデートだけでなく、Liquid Instruments や当社のグローバル ユーザー コミュニティとのつながりも提供するワンストップ ショップです。