

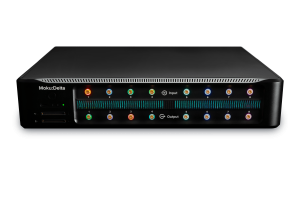
完璧なクロックは一つとして存在しません。発振器の中には、長期安定性に優れたものもあれば、マイクロ秒単位のタイムスケールで位相ノイズが極めて低いなど、短期的な安定性に優れたものもあります。精密計測から高速通信に至るまで、あらゆる分野において、性能は適切な安定性に左右され、単一の製品ですべてを実現できるわけではありません。 もく:デルタ Moku:Deltaは、複数の基準発振器の長所を融合するクロックブレンディング・アーキテクチャによってこの問題を解決します。綿密に設計されたネスト型PLLシステムは、各クロックに最も適した役割を割り当てます。狭帯域ループは高品質基準発振器の優れた長期安定性を活用し、広帯域ループはVCXOの卓越した短期性能を活用します。その結果、幅広い時間スケールにわたって低ジッタと±1ppbのオンボードクロック安定性を実現しています。より広範なタイミングシステムへの統合を必要とするアプリケーション向けに、Moku:Deltaのクロックブレンディングは、10/100MHz外部基準入力、1pps入力、そして取り外し可能なGNSS受信機を組み込むように拡張されています。
従来のジッタと位相ノイズ制御
クロック信号の性能は、通常、時間ジッタ、つまりクロックの測定周期と理想的な周期との差によって特徴付けられます。周波数領域では、このジッタは位相ノイズに変換され、発振器のランダムな周波数変動を表します。発振器出力の位相ノイズを低減するために、位相同期回路が実装され、不要な変動を補正します。出力周波数の生成には、通常、電圧制御水晶発振器(VCXO)が使用されます。
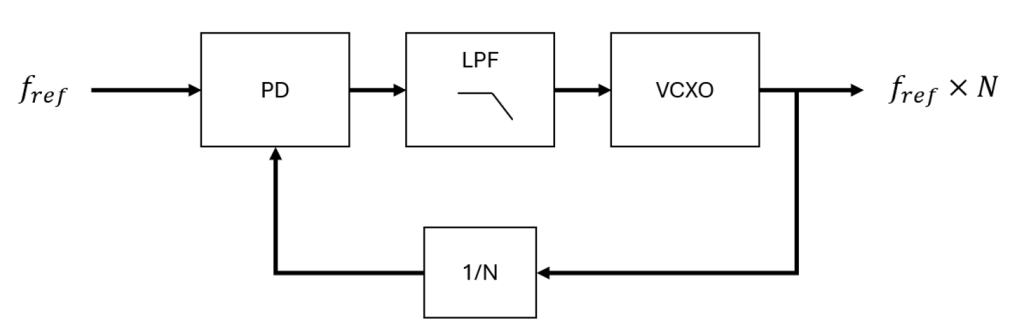
図1:典型的なPLL。
図1は、入力に基準発振器を備えた典型的なPLLアーキテクチャを示しています。VCXOの出力はNで分周されてから位相検出器(PD)にフィードバックされ、PLLは出力で基準周波数をN倍します。このタイプのPLLは、ループ帯域幅内で「クリーン」な基準発振器の低周波変動を追跡するため、「ジッタクリーナー」と呼ばれます。ループ帯域幅とは、PLLが基準発振器と制御発振器間の位相または周波数誤差に応答して補正する周波数範囲です。ループ帯域幅が狭い場合、PLLは低速の変動のみを補正しますが、ループ帯域幅が広い場合は、より高速な変化を追跡できます。図3および図4に示すループバンド図は、ソースが位相ノイズを決定する周波数を表しています。ループ帯域幅より低い周波数では、PLLは基準に追従し、低オフセットノイズを出力に渡してVCXOノイズを抑制します。ループ帯域幅より高い周波数では、基準ノイズが減衰し、VCXOノイズが出力で支配的になります。つまり、ループフィルタは基準ノイズに対してはローパスフィルタとして、VCXOノイズに対してはハイパスフィルタとして機能します。これにより、どちらのノイズ源が出力に大きく影響するかというトレードオフが生じます。ループ帯域幅が狭い場合、VCXOの低周波ノイズがオフセット周波数の高い領域でより多く支配的になり、ジッタ性能は向上しますが、PLLの長期的な基準ドリフトの追跡速度は低下します。一方、ループ帯域幅が広い場合、PLLは基準をより速く追跡し、VCXOノイズをより遠くまで抑制できますが、基準の高周波ノイズもより多く出力に渡ってしまいます。設計目標は、基準発振器とVCXOの位相ノイズと、PLLの望ましい追跡速度とのバランスを取ることです。
Moku:Delta ネスト PLL 設計 (クロックブレンディング)
Moku:Delta は、あらゆる時間スケールで最適なクロック安定性を実現するマルチ PLL アーキテクチャを採用しています。出力生成には 12.5 GHz VCO が使用され、122.8 MHz の恒温槽付き水晶発振器 (OCXO) リファレンスにロックされた 10 MHz VCXO によって駆動されます。長期安定性を向上させるために、外部発振器にロックされた追加の PLL (周波数リファレンス PLL) を使用して、VCXO PLL (メイン) を制御することができます。セカンダリ リファレンス発振器の短期安定性にノイズが多くなったとしても、ループ帯域幅を超えると低い VCXO ノイズが支配的になるため、全体的な短期パフォーマンスには影響しません。これは、これらの周波数帯域で位相ノイズが最も少ないソースにループ帯域幅を割り当てる、ハイブリッド リファレンス発振器と考えることができます。
Moku:Deltaはさらに一歩進んで、3つ目のPLL(同期リファレンスPLL)を追加します。このPLLは、1秒あたりのパルス(PPS)リファレンスを用いて2つ目のPLLを制御できます。PPS信号は協定世界時(UTC)に同期した高精度なタイミングを提供しますが、個々のパルスは環境や衛星の影響により短期的なジッタを示す可能性があります。非常に狭いループ帯域幅で使用する場合、同期リファレンスPLLは超長期のドリフトのみを補正し、短期および中期のノイズ性能はよりクリーンな発振器によって支配されます。
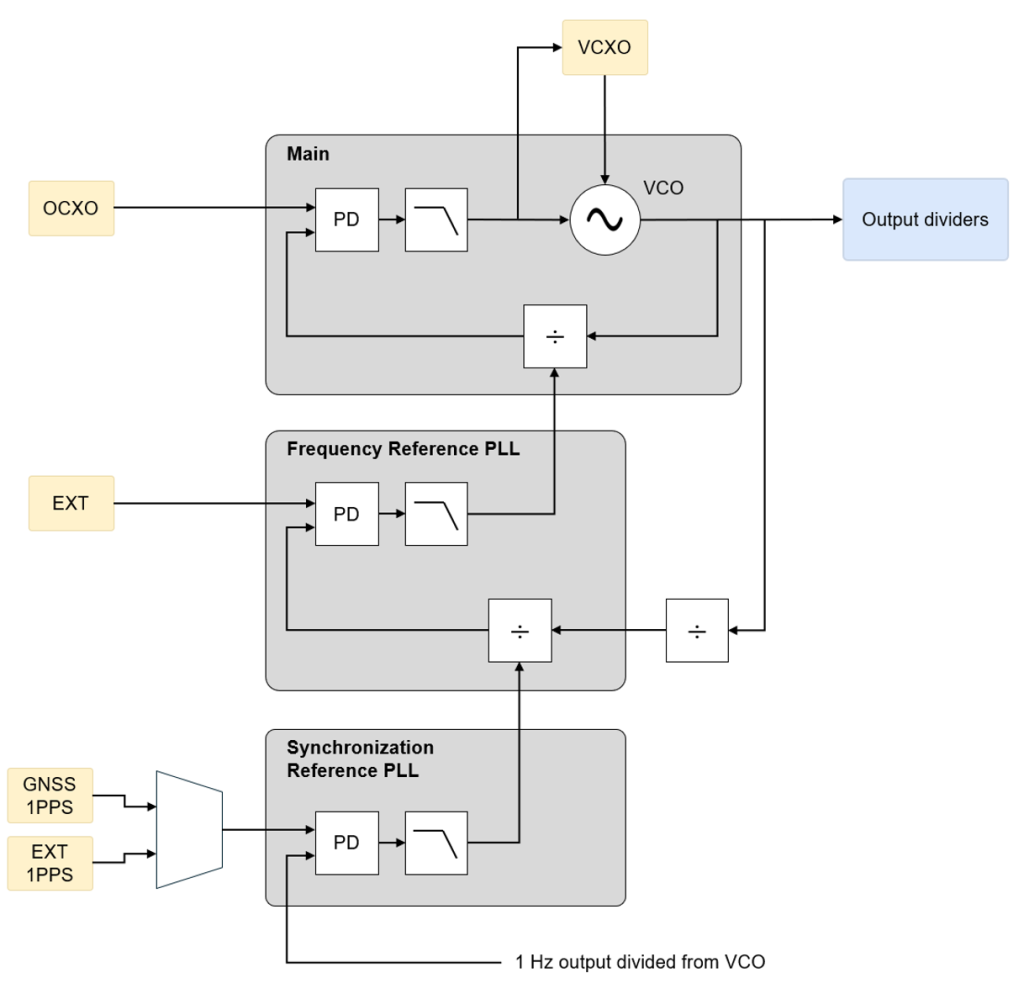
図2:Moku:Deltaクロックブレンディング回路図。VCO出力を駆動するメインPLL(Main)は、外部基準発振器にロックされた1つ目のPLL(Frequency Reference PLL)によって制御されます。XNUMXつ目のPLLは、XNUMXパルス/秒(PPS)の基準発振器にロックされたXNUMXつ目のPLL(Synchronization Reference PLL)によって制御されます。
図2は、Moku:Deltaのクロックシステムで使用されるネストされたPLLの概略図を示しています。メインPLL(Main)は、その下にある2番目のPLL(周波数基準PLL)によって制御されます。2番目のPLLは、外部の10MHzまたは100MHzの基準発振器にロックされます。この基準を有効にすることで、VCXOおよびOCXO発振器によって発生するドリフトが除去され、複数のデバイスを相互に同期させたり、原子時計などのより安定した発振器に同期させたりするのに役立ちます。2番目のPLLは、3番目のPLL(同期基準PLL)によって制御されます。同期基準PLLは、1秒あたり1パルス(PPS)の基準にロックされ、これはSMAポートを介して外部から印加することも、Moku:Delta全地球航法衛星システム(GNSS)モジュールから直接印加することもできます。フィードバックは、VCOから分割された1Hzの出力で、位相プルインに使用されます。これにより、同期基準が周波数を安定させるだけでなく、絶対位相基準も提供し、すべての出力クロックエッジを協定世界時(UTC)マーカーに合わせます。UTCは、世界中の時計や通信システムで使用される国際標準時刻です。GNSSは、衛星上の原子時計に同期することで、高精度のタイミング信号を提供します。Moku:Delta GNSSモジュールは、5ナノ秒未満の精度で、長期的な時間安定性を実現する1 PPS信号を生成します。GNSS基準は、UTCに同期した絶対タイムスタンプも提供します。あるいは、外部1 PPS基準はGNSSモジュールを使用する必要はありません。代わりに、外部のGPS同期発振器または原子時計からの1 PPS信号を使用して、良好な長期安定性を実現できますが、GNSS信号の絶対タイムスタンプは提供されません。
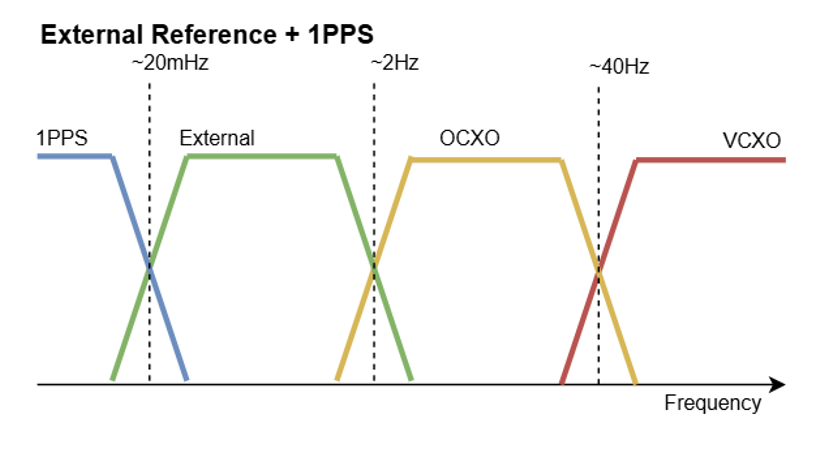
図3:ブレンドされたクロックループバンド。
図3は、Moku:Deltaで40つのPLLすべてを使用した場合のループ帯域を示しています。周波数オフセットが2Hzを超える場合(短期安定性)は、VCXOの位相ノイズが支配的になります。40Hzから20Hzの間(中期安定性)は、OCXOが支配的になります。2mHzから1Hzの間(長期安定性)は外部リファレンスが支配的になり、20mHzより低い周波数ではXNUMXPPSソースが支配的になります(超長期安定性)。
クロック ブレンディング アーキテクチャを構成するためのオプションは何ですか?
Moku:Delta では、クロック生成信号には常に VCXO と OCXO が使用されます。ただし、外部リファレンスと 1 PPS 発振器はオプションであり、メインメニューの「クロックブレンド構成」設定で有効/無効にできます (図 4 を参照)。図 5 は、さまざまなクロックソース構成に基づいてループバンドがどのように調整されるかを示しています。バンドの周波数は、各発振器の位相ノイズが支配的な周波数を表しています。ユーザーは、システムのタイミング要件に基づいてクロック構成を選択する必要があります。OCXO の位相ノイズがタイミング要件を満たさない場合は、低ジッタの外部リファレンスが利用可能であれば、外部 10 MHz または 100 MHz リファレンスを使用する必要があります。数日または数週間にわたる測定など、高精度の超長期タイミングが必要な場合は、外部 1 PPS または GNSS 1 PPS を有効にする必要があります。絶対タイムスタンプが必要な場合は、特に GNSS 1 PPS を使用する必要があります。
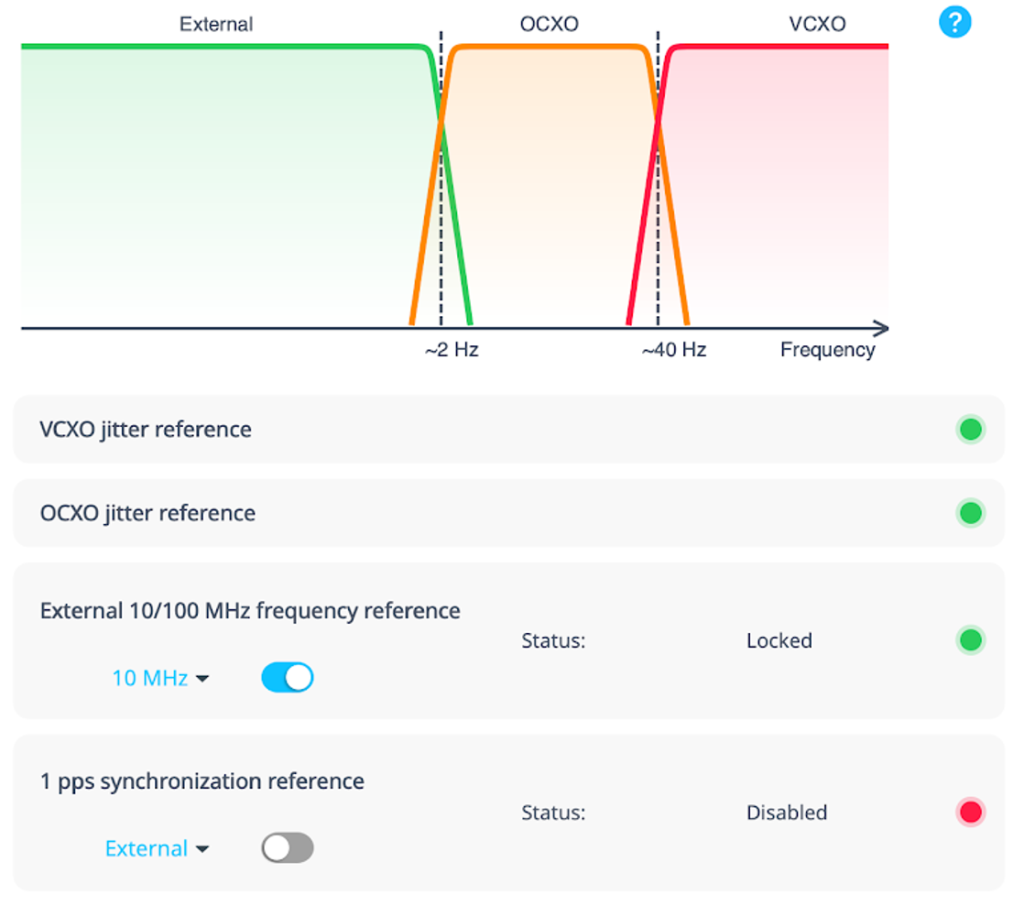
図4: クロックブレンディング構成インターフェース
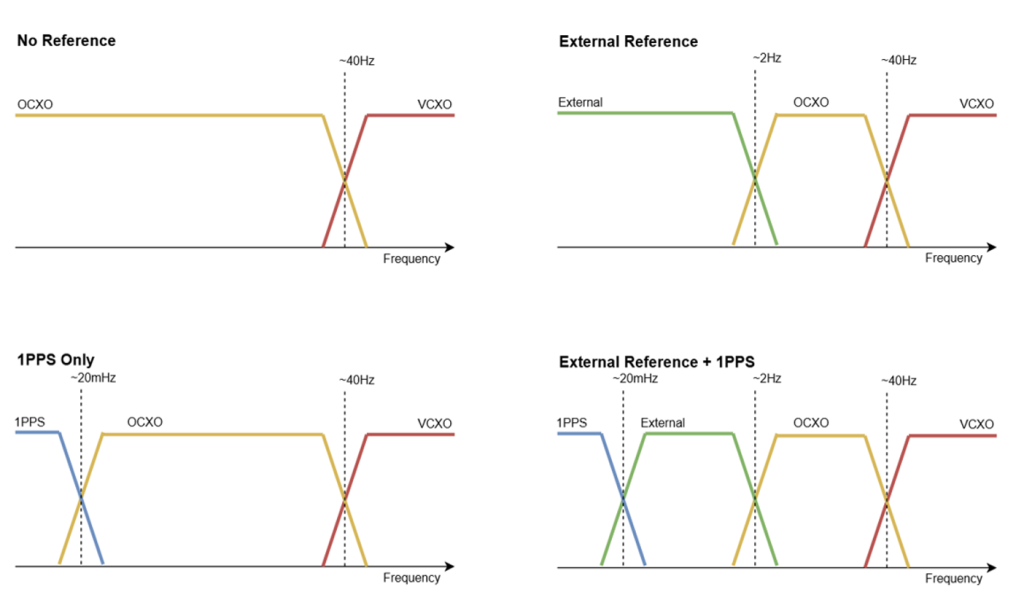
図5: Moku:Deltaにおける異なるクロックブレンディング構成
製品概要
Moku:Deltaのクロックブレンディングアーキテクチャは、異なる時間スケールに最適化された複数の基準発振器を活用することで、テストおよび計測において極めて高精度なタイミングを実現します。ユーザーは、タイミング要件に基づいて有効にする基準発振器を選択することにより、アプリケーションに合わせてクロック構成をカスタマイズできます。この柔軟なアプローチにより、あらゆる時間スケールにおいて位相ノイズが最小限に抑えられ、高速測定と長時間測定の両方において安定したタイミングが得られます。